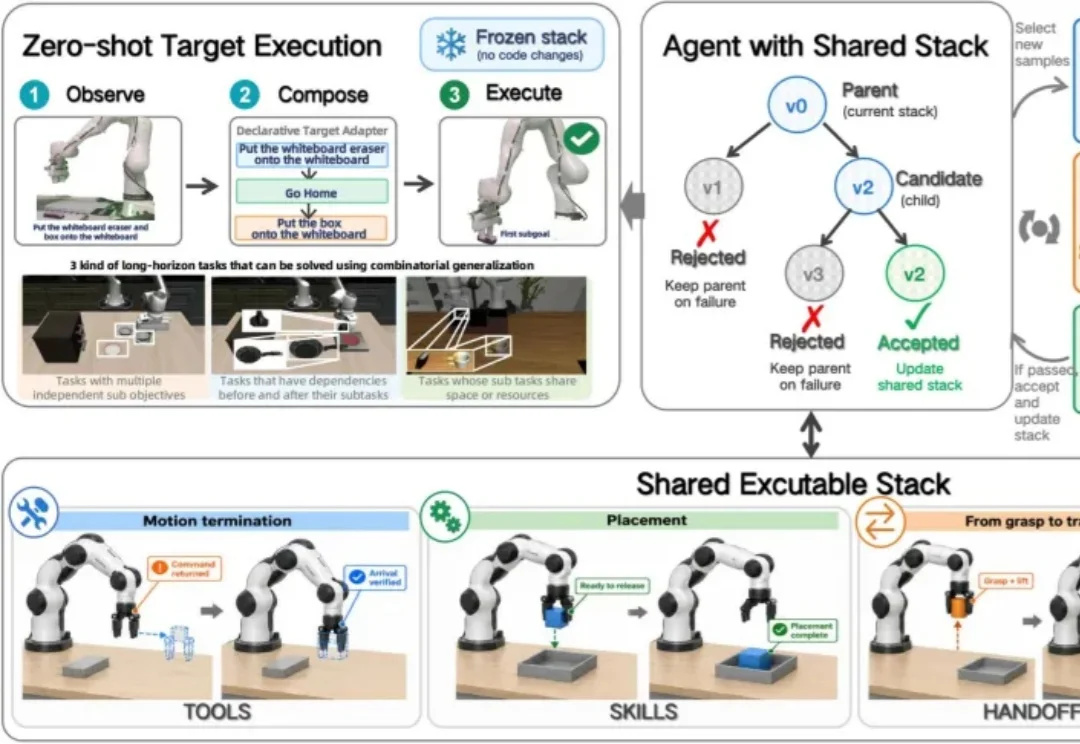
Embodied RSI范式突破机器人零样本泛化瓶颈:Recursia长时任务超英伟达ASPIRE 10个点
Embodied RSI范式突破机器人零样本泛化瓶颈:Recursia长时任务超英伟达ASPIRE 10个点机器人 RSI 时刻远远未到达,先看一个动作:机械臂把碗放到盘子上,再抓起杯子,放进刚刚移动过的碗里。
来自主题: AI技术研报
7426 点击 2026-10-14 15:50

 搜索
机器人 RSI 时刻远远未到达,先看一个动作:机械臂把碗放到盘子上,再抓起杯子,放进刚刚移动过的碗里。
RSI正在从长期的理论命题,逐步走向可验证的技术实践,硅谷新共识已经形成。以Anthropic和OpenAI为代表的全球头部模型公司,2026年9月,Anthropic披露,Claude已参与其超过80%的代码合并工作,OpenAI也明确将目标锚定为2028年3月前实现自动化AI研究员。
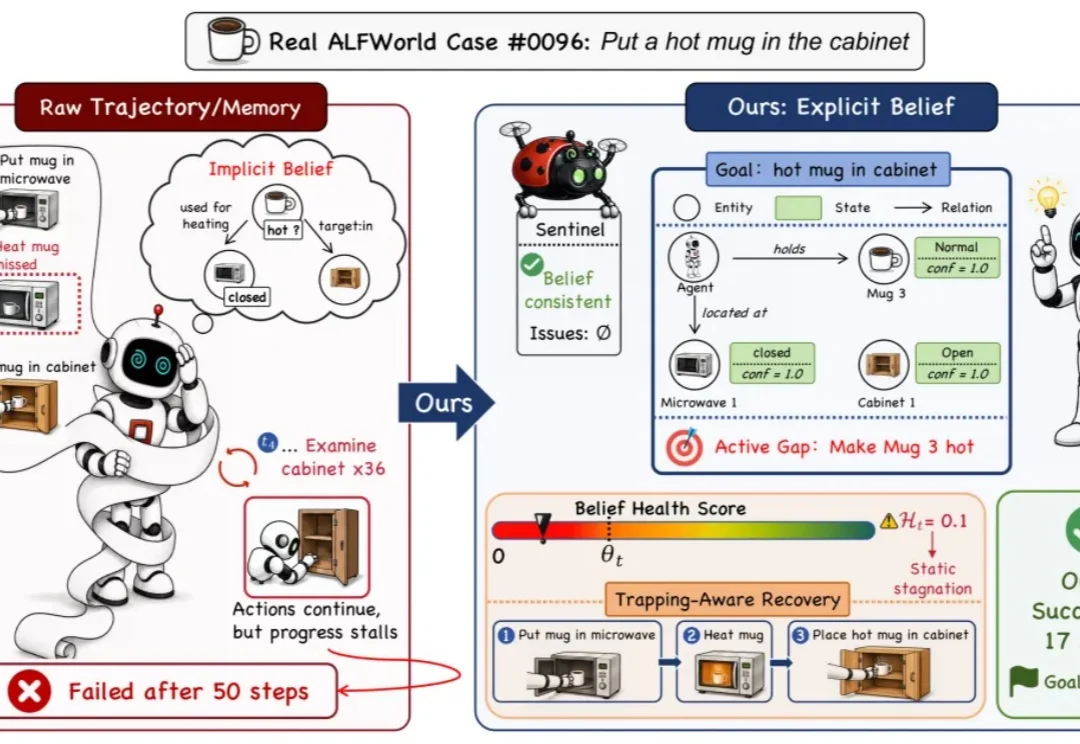
任务很简单:把一个加热后的杯子放进柜子。一个智能体先把杯子放进微波炉,再放进柜子,随后陷入反复查看柜子的循环。这个无效行为重复了 36 次,直到耗尽行动预算,任务仍然没有完成。
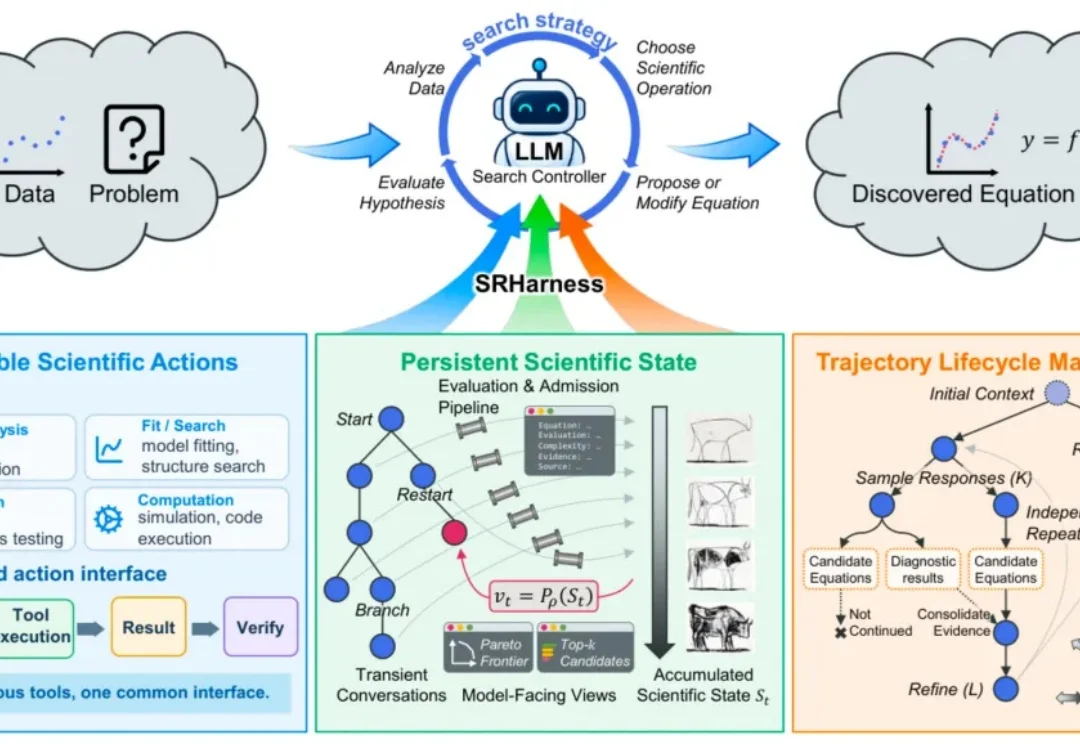
近日,清华大学电子工程系数据科学与智能实验室在 AI for Science 方向提出面向智能体符号回归(agentic symbolic regression)的运行时框架 SRHarness [1],让 AI 更可靠地从观测数据中发现公式;同时构建机制发现基准 MechBench [2],系统评测 AI 能否进一步揭示公式背后的机理。
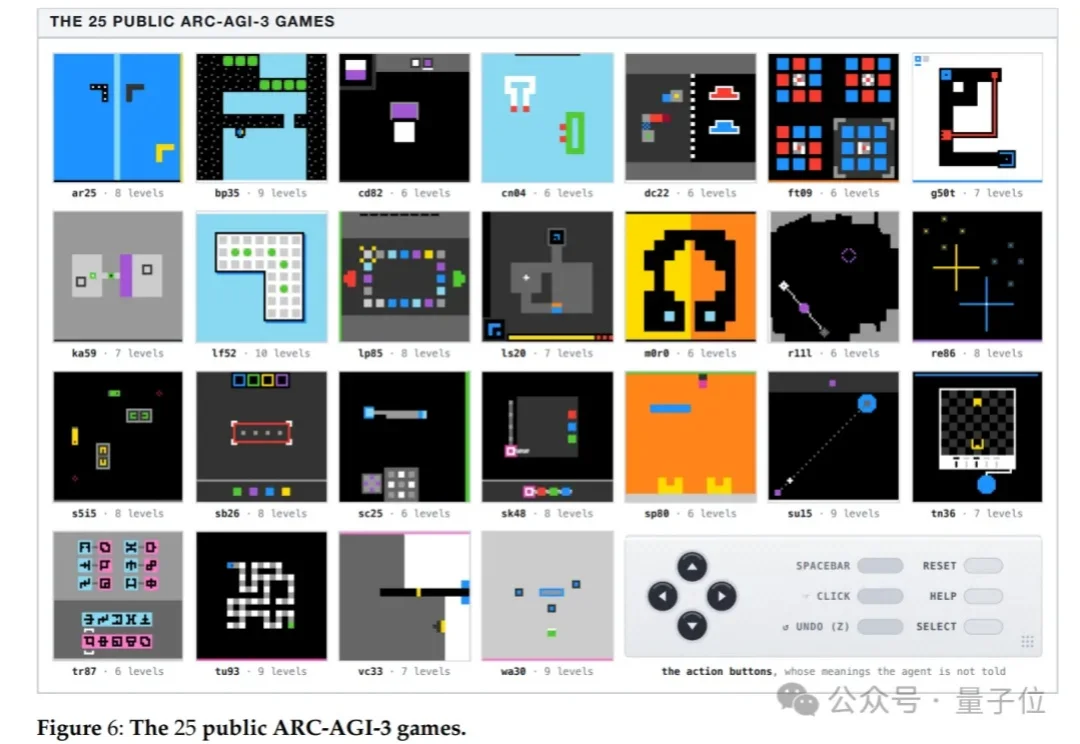
一边打游戏,一边给自己升级?
最近,全球AI圈彻底疯了。
修 Bug、操作计算机、规划实验室操作、优化化学反应,甚至研究复杂的免疫系统。
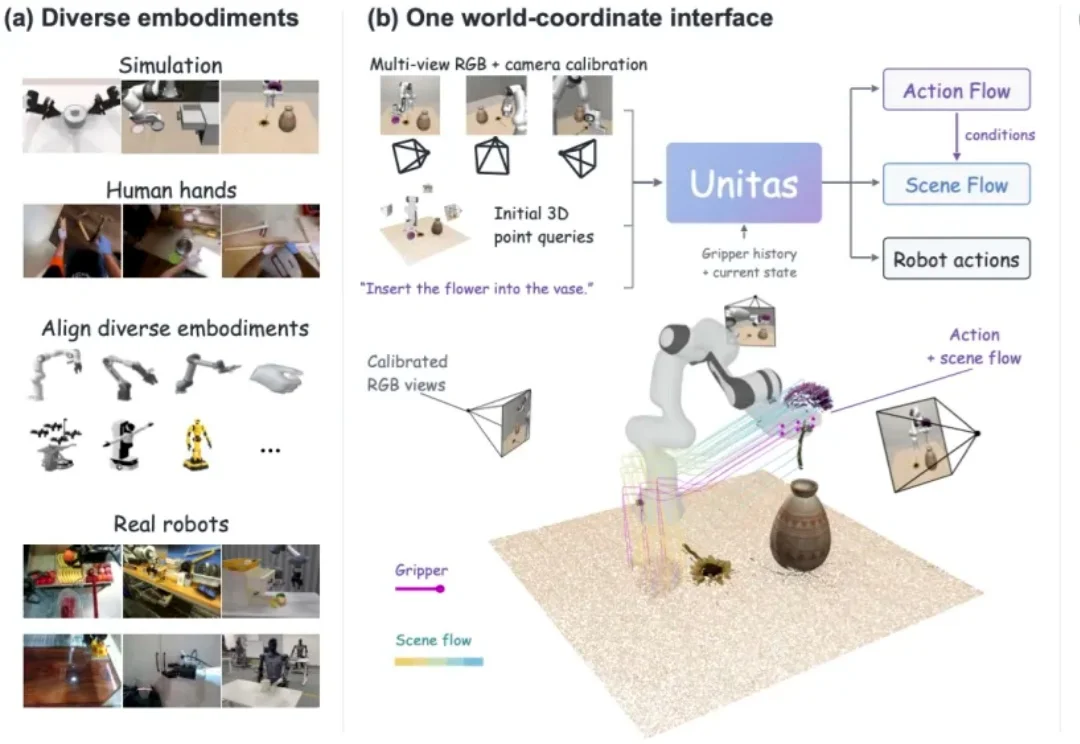
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
vLLM Semantic Router推出并开源Decision 3.0系列多模态决策模型,覆盖0.6B至27B六款模型,其中d3在Jev Decision Index 0.3.1文本榜和视觉榜均排名第一。
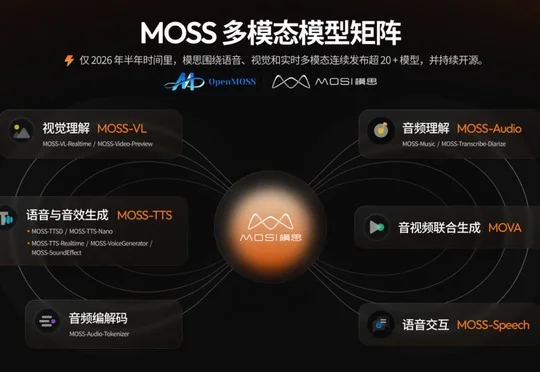
模思智能(MOSI)宣布完成超10亿元Pre-A轮融资,由华控基金领投,资金将用于全模态实时交互智能研发、能力建设及全球商业化落地。