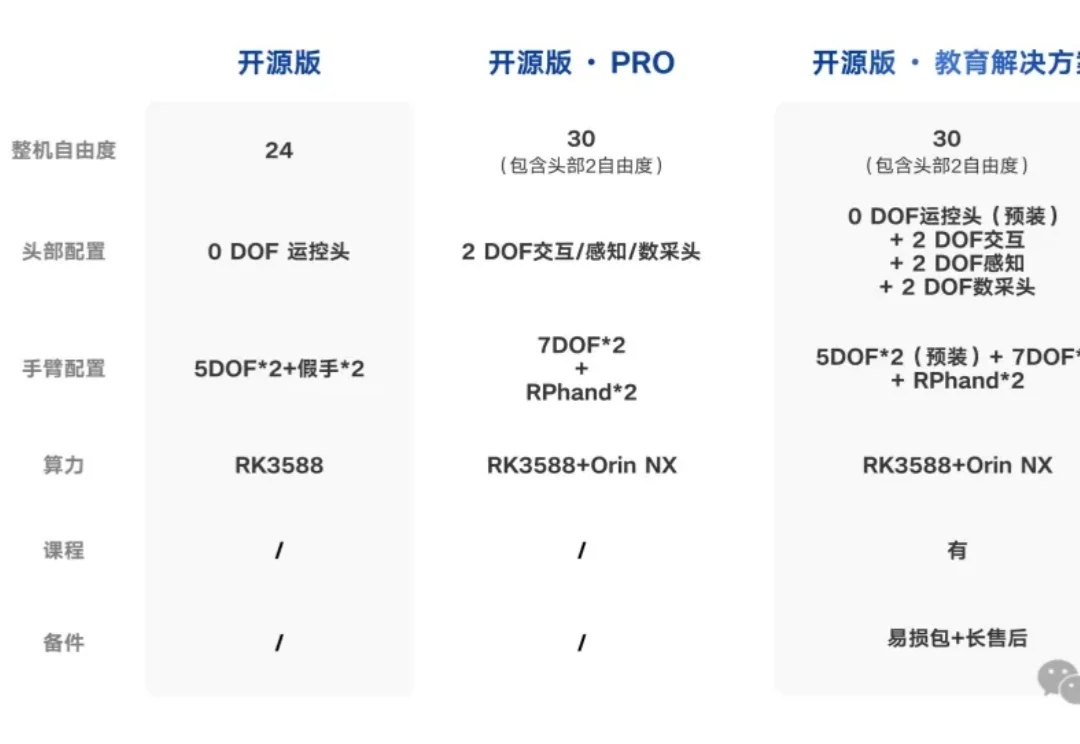
不藏了!人形机器人全开源动真格,从机械结构一路拆到运动算法
不藏了!人形机器人全开源动真格,从机械结构一路拆到运动算法有点狠!人形机器人公司这次居然要把技术黑盒拆到底了。
来自主题: AI资讯
6822 点击 2026-10-28 15:13

 搜索
有点狠!人形机器人公司这次居然要把技术黑盒拆到底了。
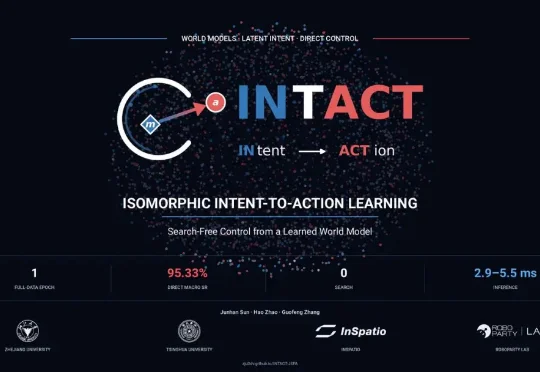
浙江大学、清华大学智能产业研究院、影溯 InSpatio、RoboParty Lab 等团队提出的 INTACT(INtent-To-ACTion),一种基于端到端 JEPA 的无搜索世界模型控制方法,试图改变这一范式:直接利用离线轨迹中已有的状态、动作与未来结果,将运动意图转化为动作模型可以读取的语义接口,使模型无需搜索候选动作序列,就能直接生成动作计划
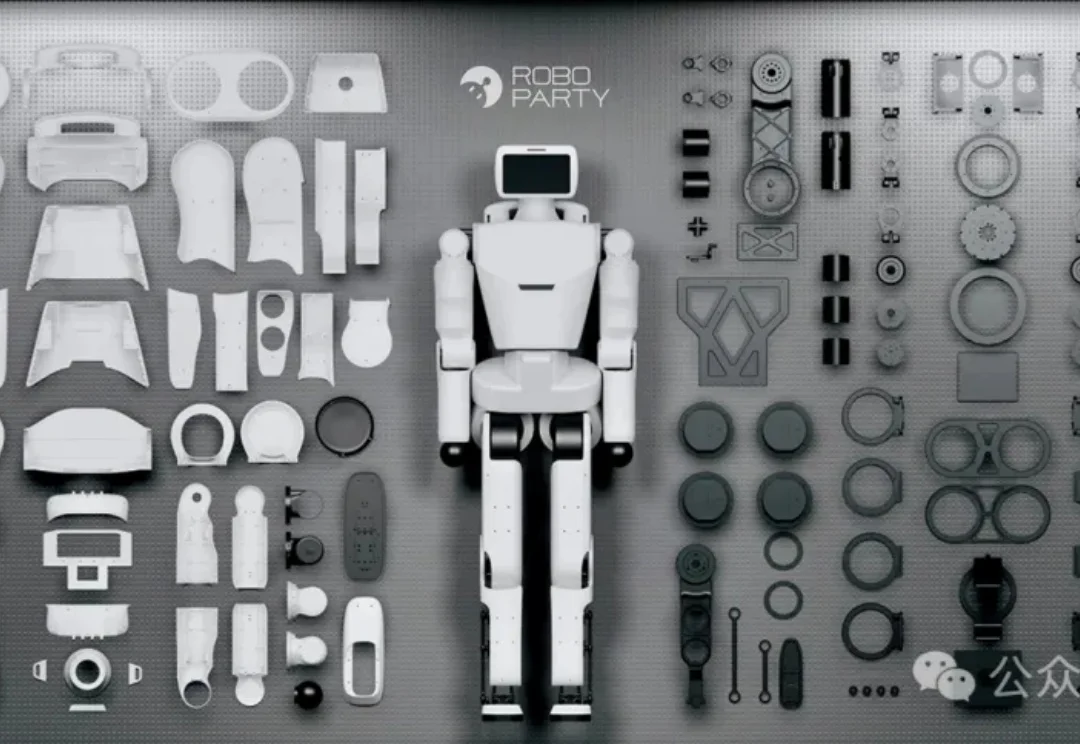
就在刚刚,人形机器人赛道投下了一颗“开源炸弹”。