全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单
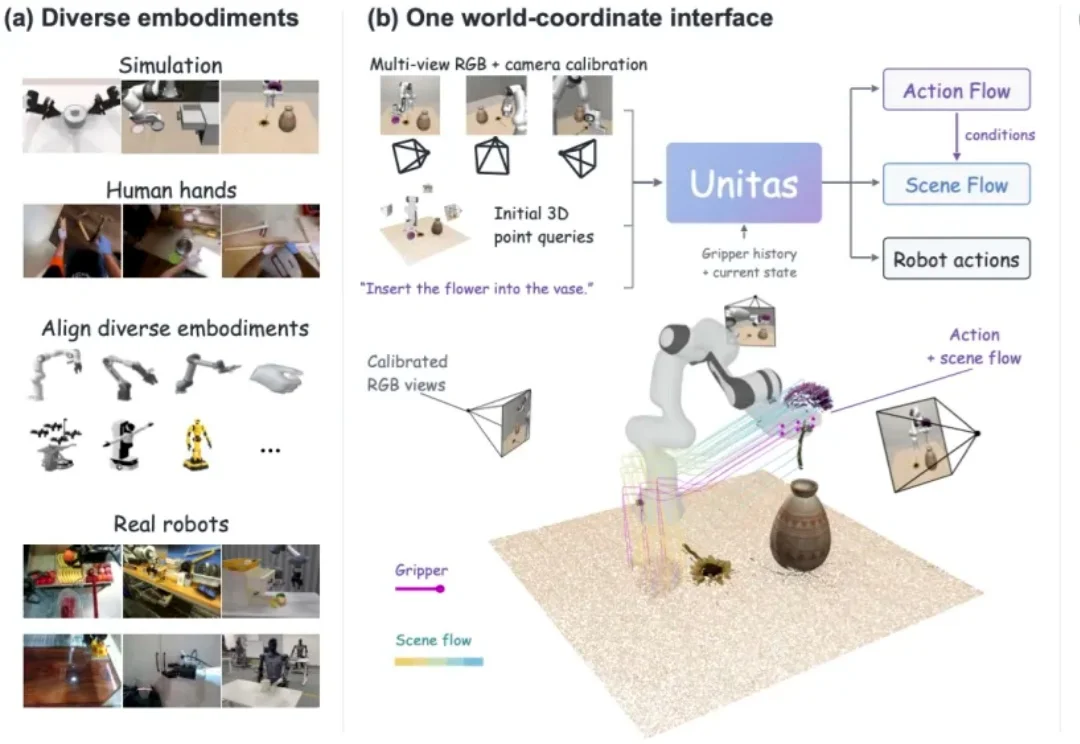
全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
搜索
大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
两年前,我原本和于红约好录一期播客聊 AI 投资。那时,她是美团龙珠合伙人,正带领团队 All in AI。
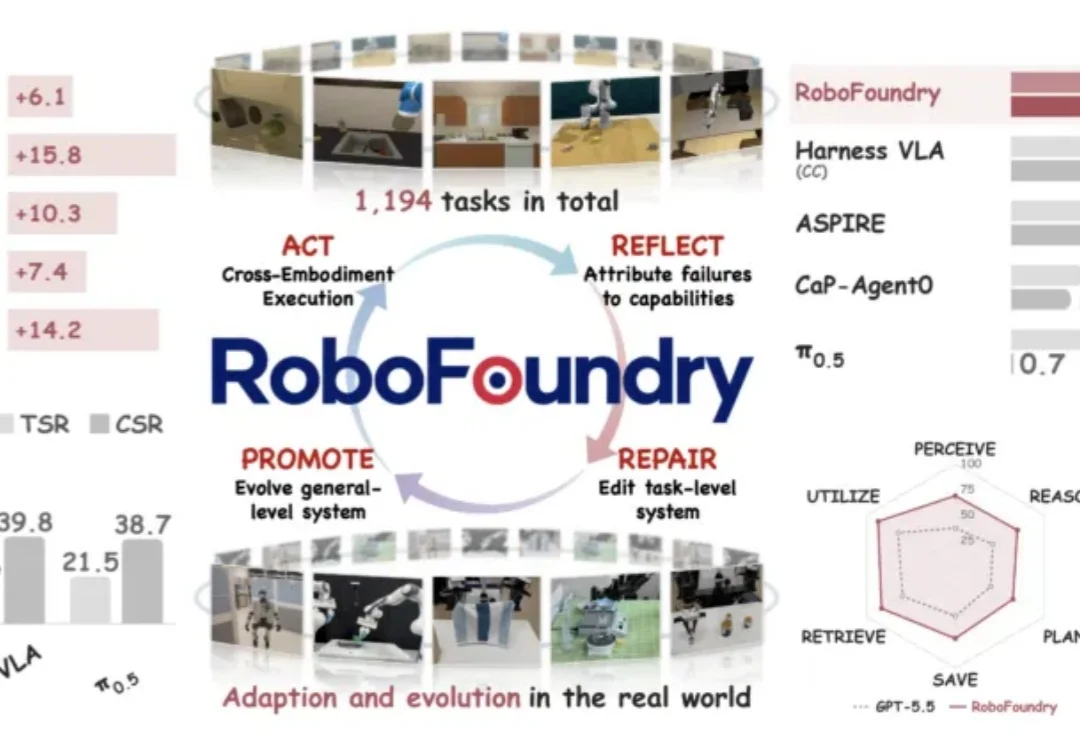
同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。
最近,全世界的数学圈都被AI核爆了。
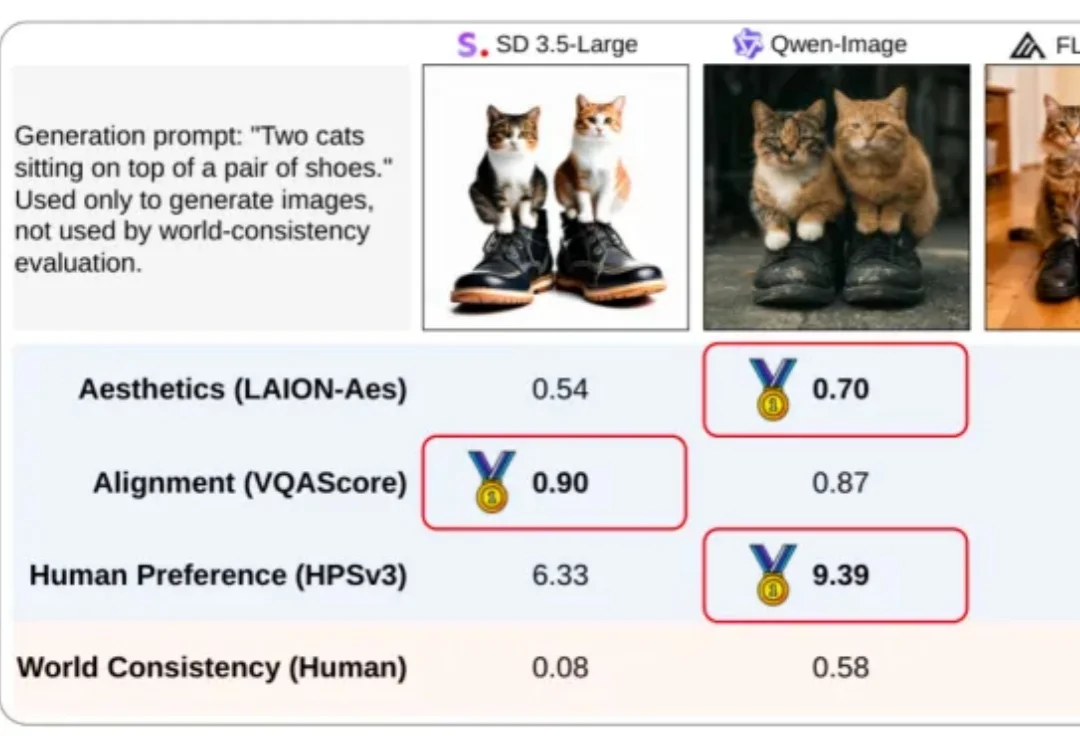
一张 AI 生成的图,可以在美学、提示词对齐和人类偏好指标上拿到高分,画面里却藏着扭曲的肢体、相互穿透的物体,或不合理的物理现象。这些错误,并不总能从现有分数中看出来。
DeepSeek 连自己官方开源的推理代码都能写错,而且错得相当有规律。
未来数字世界会是什么样?
vLLM Semantic Router推出并开源Decision 3.0系列多模态决策模型,覆盖0.6B至27B六款模型,其中d3在Jev Decision Index 0.3.1文本榜和视觉榜均排名第一。
亚马逊正洽购AI公司Decart,潜在估值约70亿美元;Anthropic曾在约60亿美元交易谈判后放弃推进,Decart的DOS可适配多厂商芯片并提升AI训练与推理效率。
模思智能(MOSI)宣布完成超10亿元Pre-A轮融资,由华控基金领投,资金将用于全模态实时交互智能研发、能力建设及全球商业化落地。