比李飞飞的T-Rex更进一步:戴盟发布全球首个触觉锚定世界模型 Daimon-TWM
比李飞飞的T-Rex更进一步:戴盟发布全球首个触觉锚定世界模型 Daimon-TWM8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。
搜索
8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。
时隔近两年,李飞飞终于再做客a16z,畅谈空间智能和World Labs在机器人赛道上的全盘布局。
无论是李飞飞教授持续强调的空间智能,还是黄仁勋在演讲与行业峰会中反复描绘的Physical AI,2026年的科技产业正在传递一个无比明确且强烈的信号:AI正在跨越纯软件与数字比特的边界,全面走向真实的物理世界。
今年,这条研究路线又往前走了一步。6 月,李飞飞参与的一项机器人研究 T-Rex 发布,研究者为机器人加入高频触觉反馈,让它完成翻书页、拿鸡蛋、挤牙膏、抽取薄卡片和拧灯泡等任务。
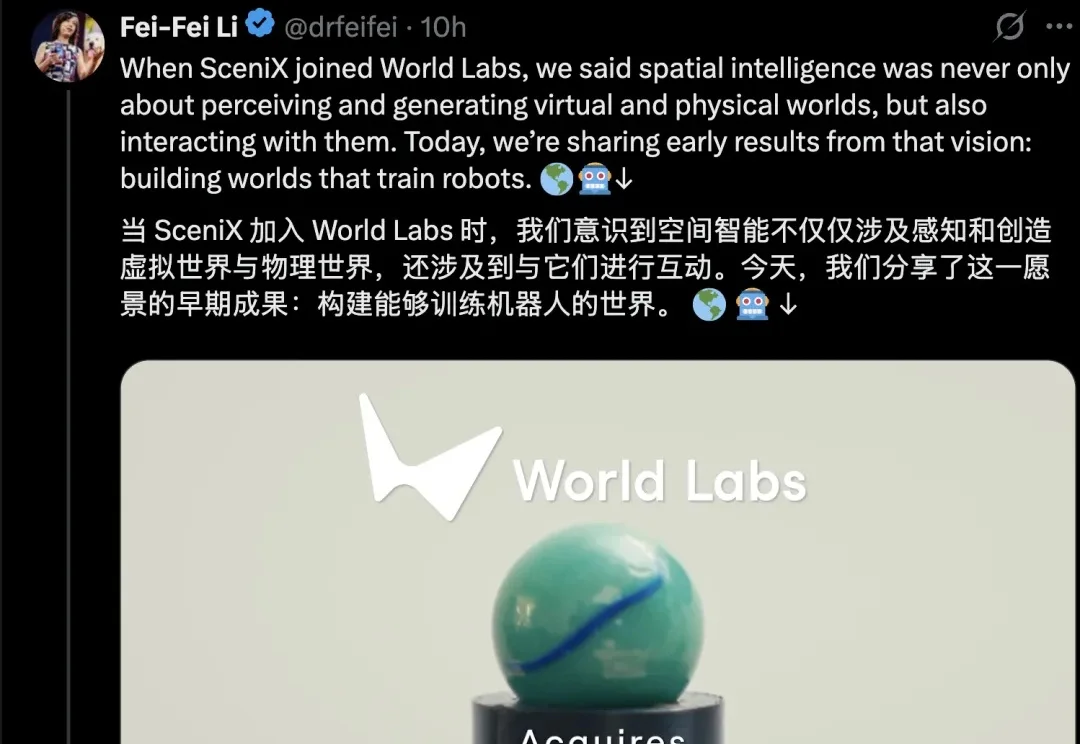
李飞飞老师的World Labs,补了块关键拼图。
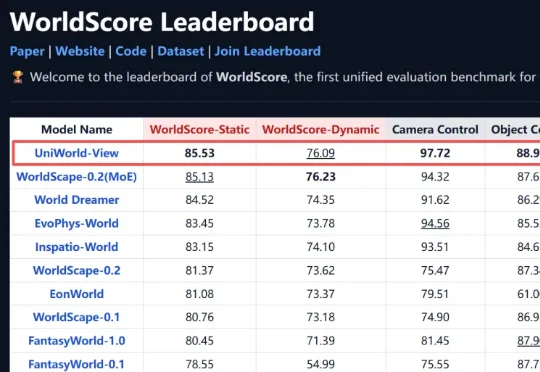
最近,兔展智能联合北京大学、鹏城实验室研发的 UniWorld-View 登顶李飞飞团队 WorldScore 世界模型榜单(训练数据来自北大系初创企业元空智能),并完成国产昇腾算力适配与代码、权重开源。
2009年,李飞飞团队正式发布ImageNet。
如果要让机械臂把咖啡机旁的杯子移到桌上,需要经历哪几个步骤?
梅西其实早在为自己的人生下半场铺路。原来,他已经做起VC——2022年联合一群VC大佬在美国硅谷成立了一家风投公司Play Time。打开Play Time官网,赫然看到今年刚投了“AI教母”李飞飞创办的World Labs。
苏度科技联合创始人、董事长苏昊是ImageNet的核心作者之一,师从李飞飞。这家公司走了一条与硅谷主流“纯大脑黑盒大模型”不太一样的路:软硬件协同设计,上下分层架构,上层负责任务规划与环境理解,下层负责具体物体操作;Sim-to-Real作为核心训练范式,让机器人在虚拟世界里经历几百万年的进化,再迁移到现实。