RoboTwin第一、RoboDojo领跑:Physical AI的下一轮Scaling,为什么是Physics?
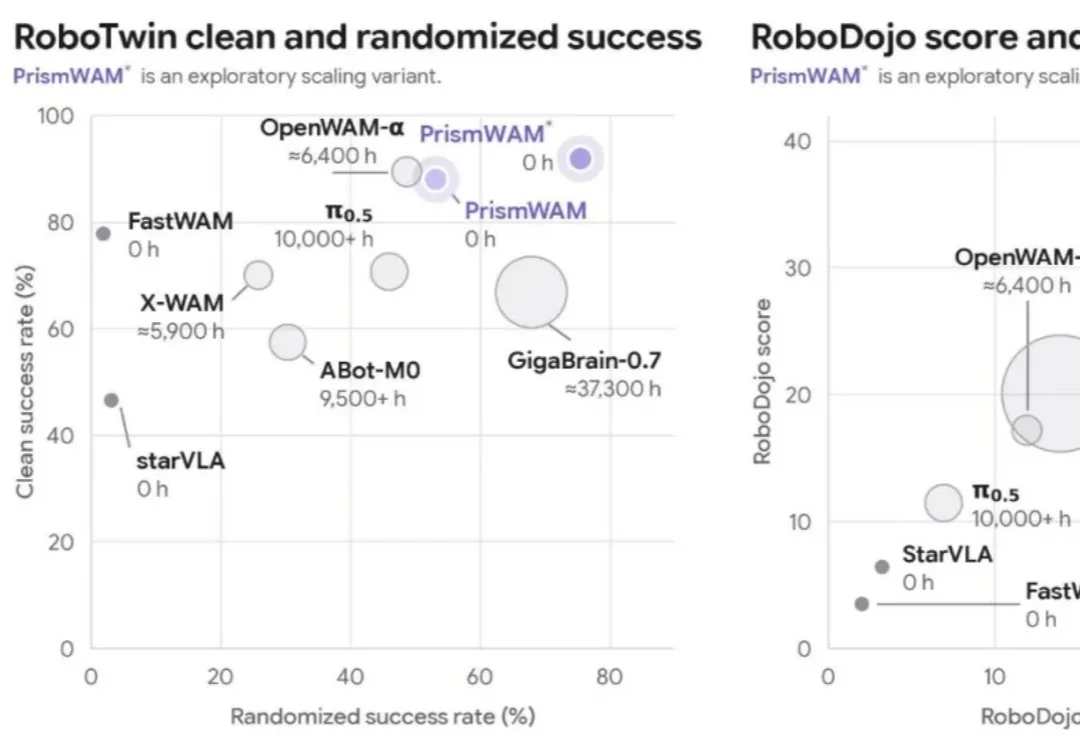
RoboTwin第一、RoboDojo领跑:Physical AI的下一轮Scaling,为什么是Physics?近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
搜索
近日,厘清智能创始人、清华大学人工智能学院李一鸣教授团队发布了两项 Physical AI 研究成果:世界动作模型 PrismWAM,以及面向机器人执行诊断与持续改进的 Agentic 框架 RoboDoctor。
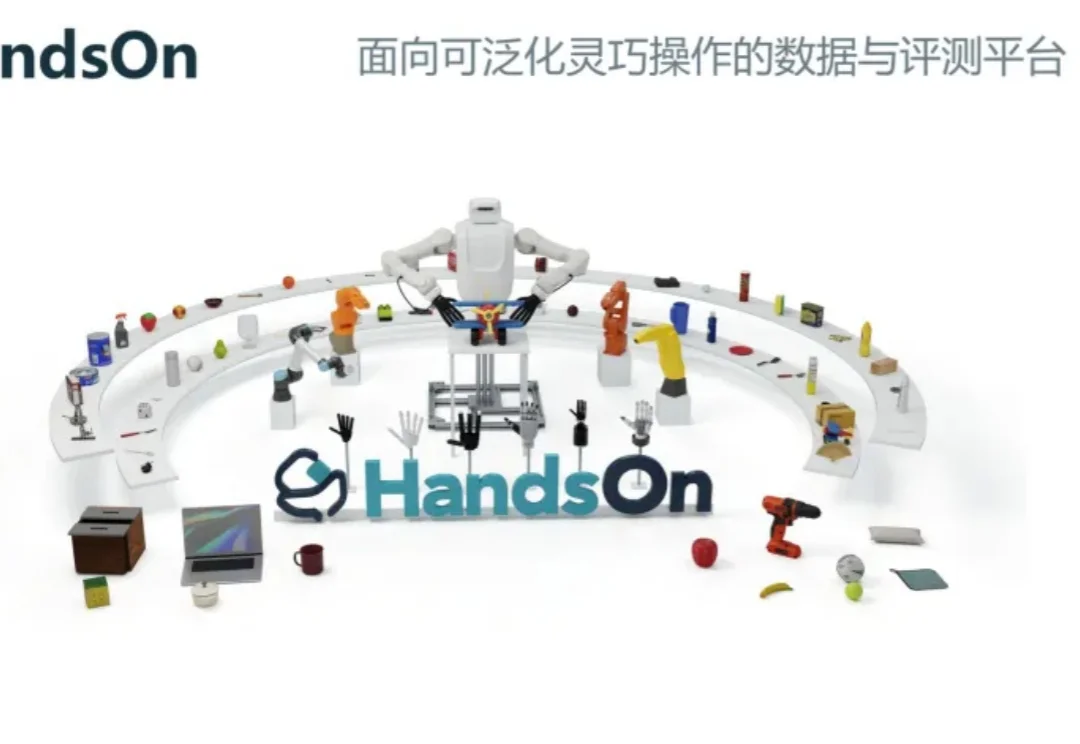
机器人操作的「考卷」,需要为灵巧手重新出一份了。
不会……只有我这样做吧?
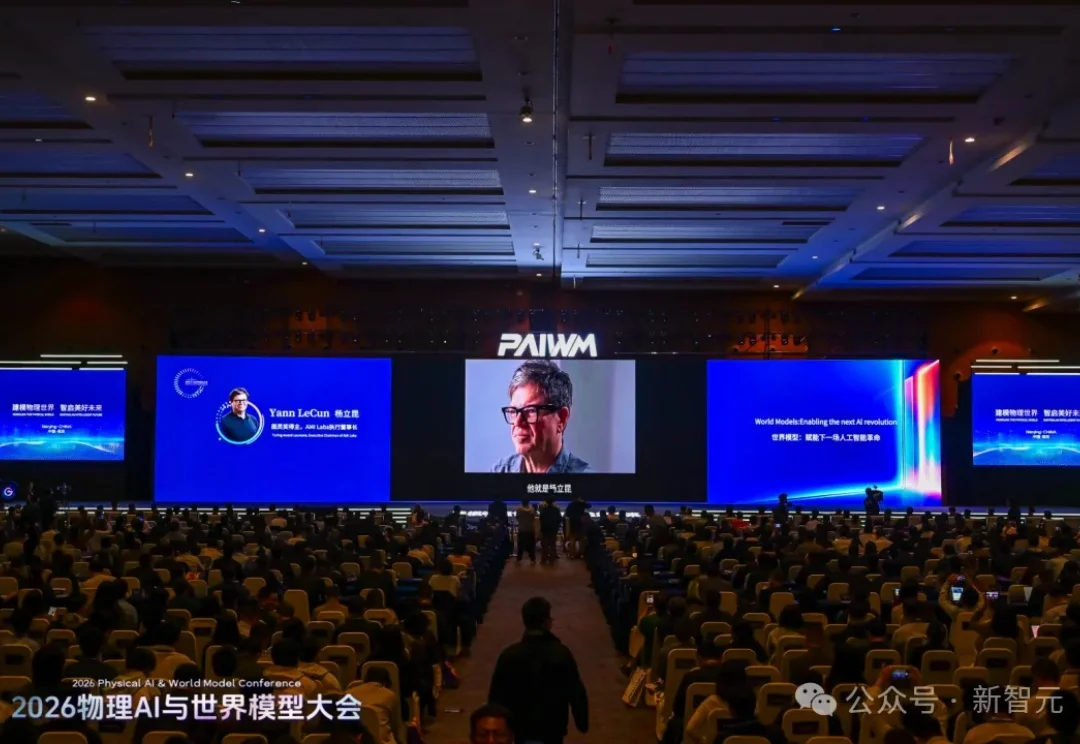
10月20日,南京国际博览中心,首届2026物理AI与世界模型大会开幕。
将联合研发AI金融智能体。
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
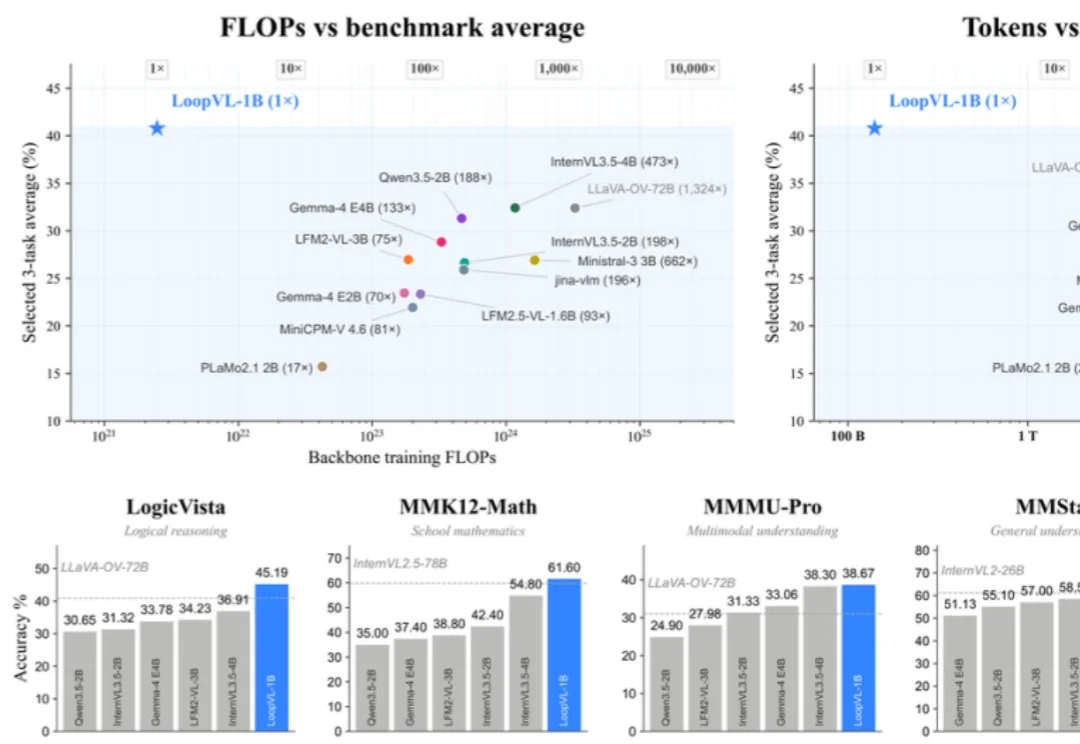
近年来,Loop Transformer 逐渐从简单的模块复用走向更复杂的分层循环计算,探索如何通过共享参数持续更新模型状态。一个自然的问题是:当模型开始看图,这套机制还成立吗?
世界模型赛道仍在源源不断涌入最智慧的大脑。
这个秋天,清华电子工程系的一间实验室里,5台智元精灵G1机器人一字排开。
清华大学THUNLP实验室联合面壁智能、OpenBMB等团队开源智能体操作系统PilotDeck 2.0,支持记忆可查可改、后台长任务与智能路由,并在复杂任务测试中将成本降低约83%。