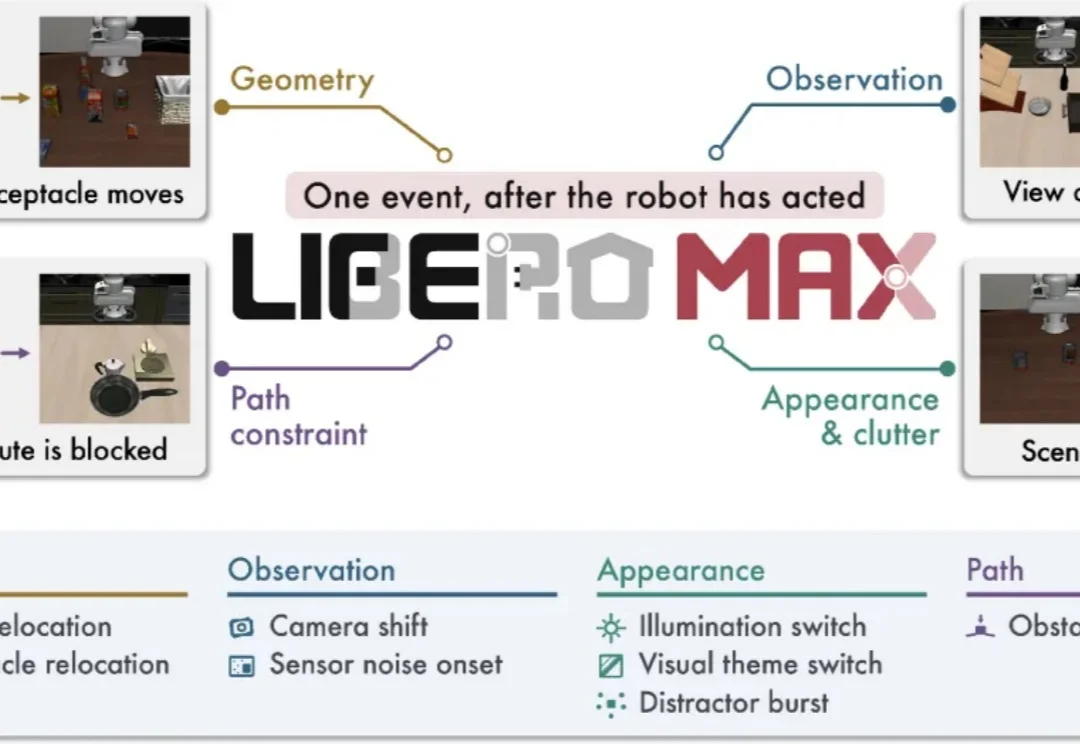
机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性
机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。
来自主题: AI技术研报
8876 点击 2026-10-12 11:23

 搜索
设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。