英伟达等重新设计VLA推理!机器人动作提速3.4倍
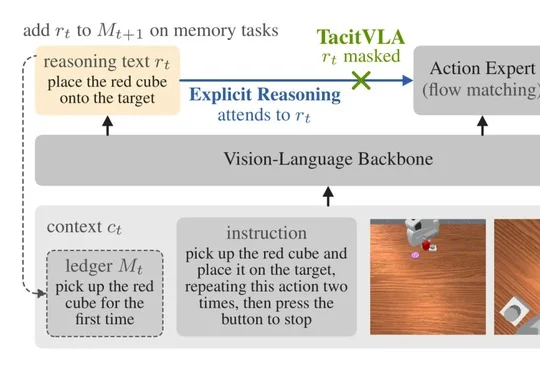
英伟达等重新设计VLA推理!机器人动作提速3.4倍英伟达等团队提出TacitVLA,通过让动作专家不读取当前推理文本,保留推理训练与日志记忆作用,在机器人操作和自动驾驶中取得与显式推理相当的成功率,并将延迟最多降低3.4倍。
来自主题: AI技术研报
7454 点击 2026-11-08 14:48

 搜索
英伟达等团队提出TacitVLA,通过让动作专家不读取当前推理文本,保留推理训练与日志记忆作用,在机器人操作和自动驾驶中取得与显式推理相当的成功率,并将延迟最多降低3.4倍。