AI资讯新闻榜单内容搜索-具身智能

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 具身智能
揭示人机联合训练Scaling趋势!欧拉万象联手港科广开源具身UniWAM

揭示人机联合训练Scaling趋势!欧拉万象联手港科广开源具身UniWAM

揭示人机联合训练Scaling趋势!欧拉万象联手港科广开源具身UniWAM

Ola-Sem 正式开源版本来了!UniWAM 探索 Human-Robot Co-training 的 Scaling 趋势,实现世界理解、未来预测与动作生成的统一学习,代码与权重全面开源。

来自主题: AI技术研报
7416 点击    2026-10-13 14:23
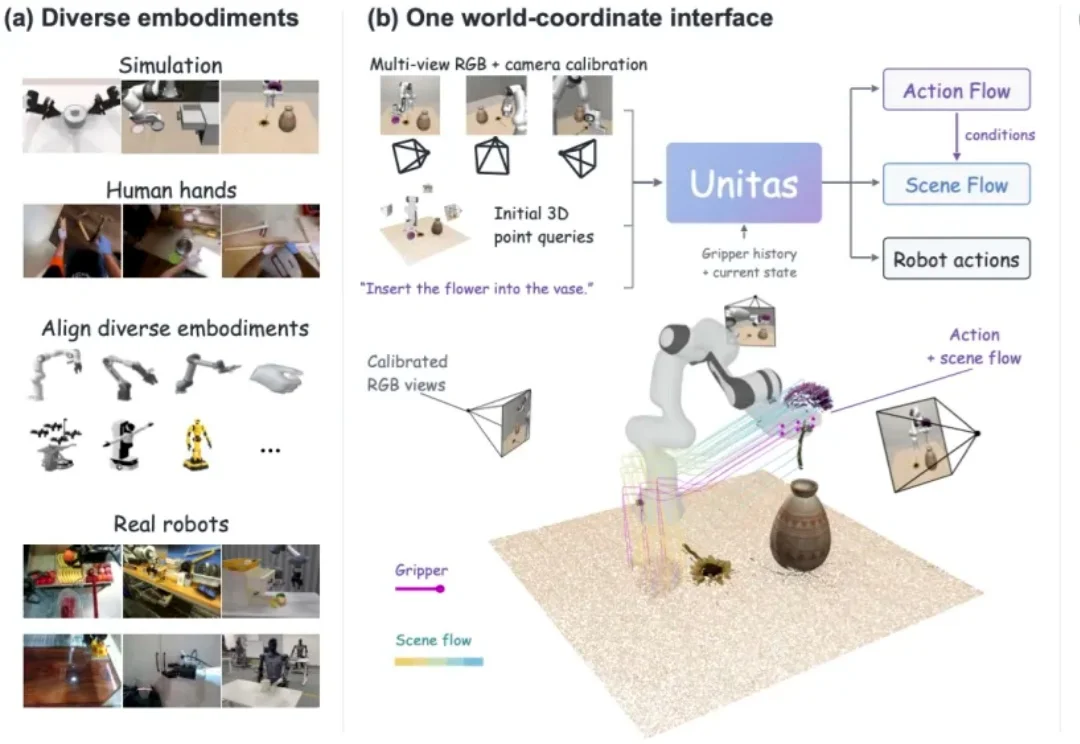
全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
来自主题: AI技术研报
6538 点击    2026-10-13 10:05
具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

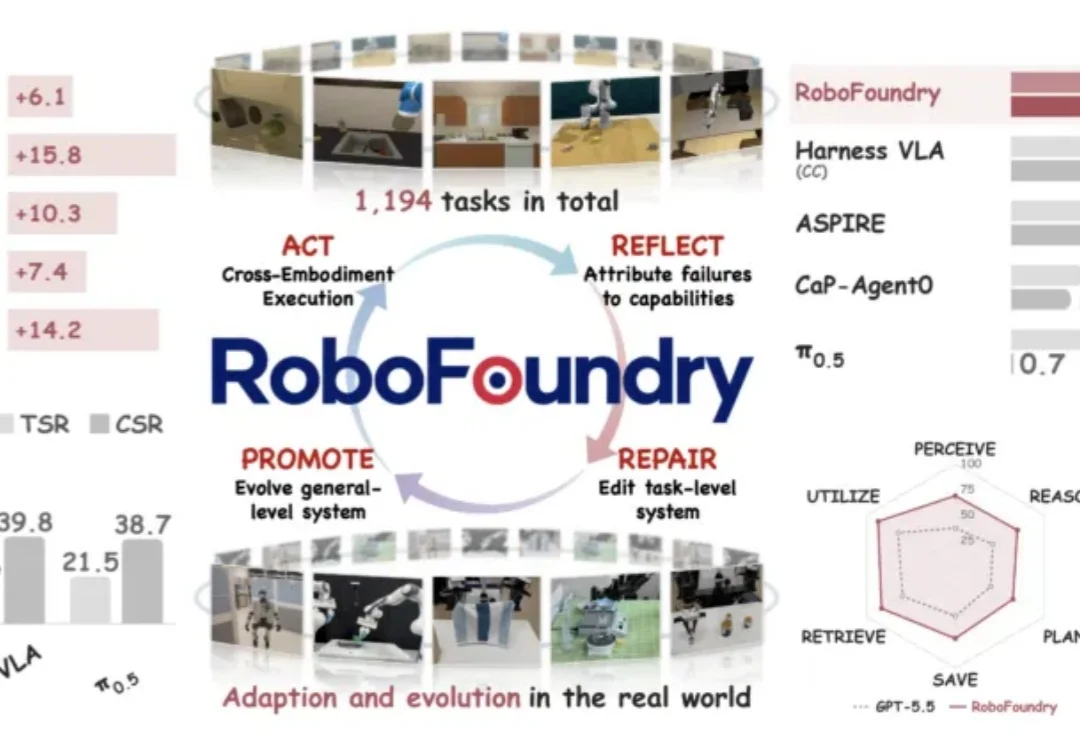
同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。
来自主题: AI技术研报
7632 点击    2026-10-13 10:05
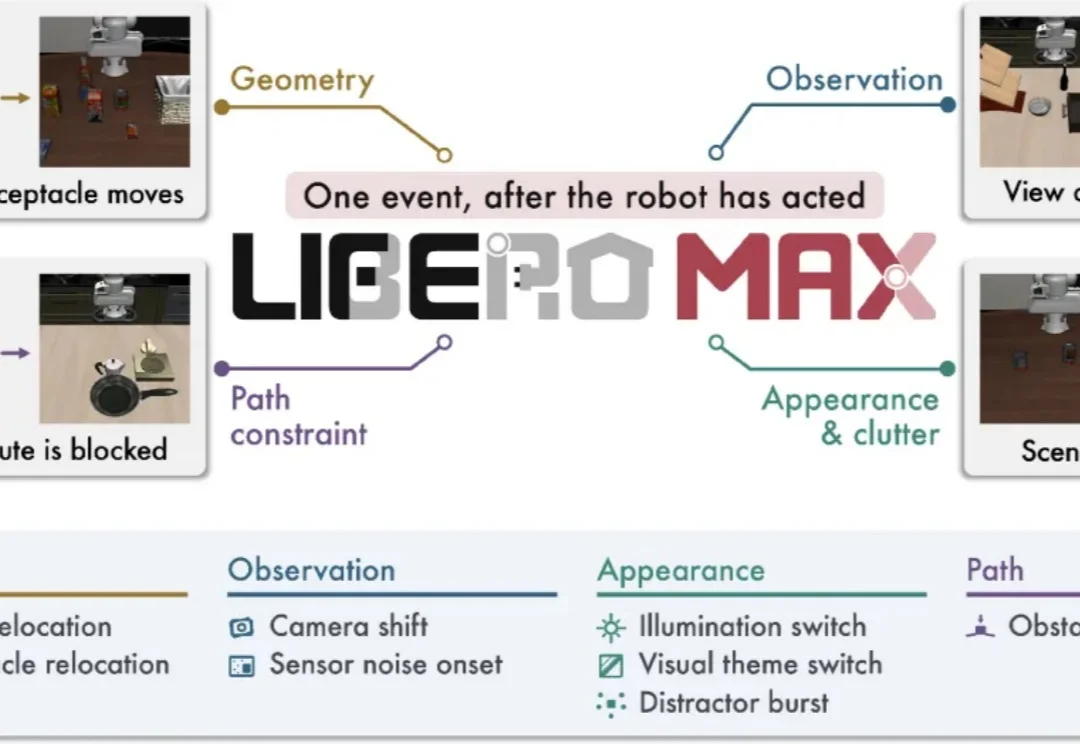
机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。
来自主题: AI技术研报
9022 点击    2026-10-12 11:23
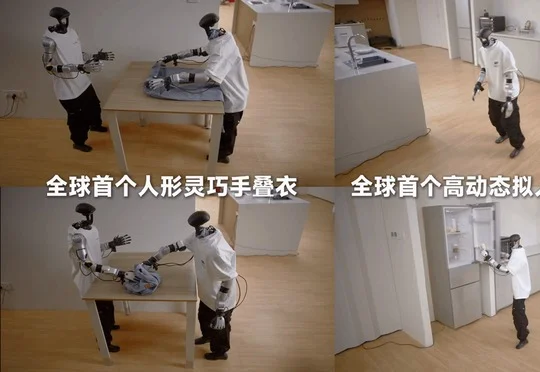
全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
来自主题: AI资讯
7994 点击    2026-10-10 12:37
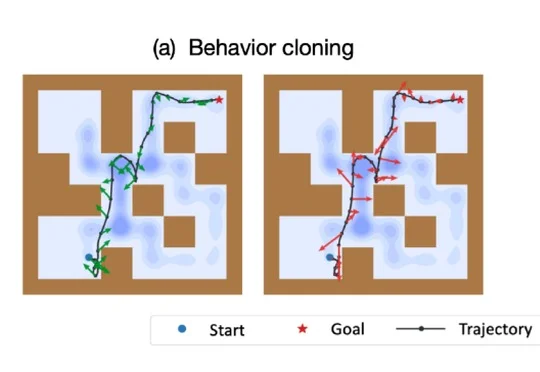
清华AIR提出高阶动作监督:聚焦一阶时序信息,10k小数据下增益显著 | NeurIPS'26

清华AIR提出高阶动作监督:聚焦一阶时序信息,10k小数据下增益显著 | NeurIPS'26

清华AIR提出高阶动作监督:聚焦一阶时序信息,10k小数据下增益显著 | NeurIPS'26

清华大学智能产业研究院(AIR)的一项NeurIPS 2026录用工作提出高阶动作监督,无需改动策略网络即可约束动作的一阶时序变化,并在OGBench及约1%数据的D4RL实验中提升小样本性能与动作平滑性。
来自主题: AI技术研报
9243 点击    2026-10-10 12:34
够不到就自己加凳子!李弘扬团队创业半年,机器人实机成果来了

够不到就自己加凳子!李弘扬团队创业半年,机器人实机成果来了

够不到就自己加凳子!李弘扬团队创业半年,机器人实机成果来了

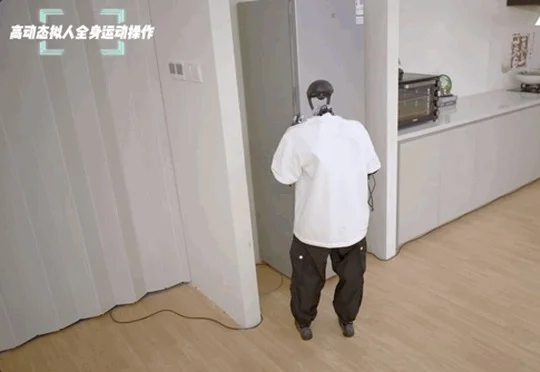
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。
来自主题: AI资讯
9121 点击    2026-10-10 12:31
全球首次!人形机器人用灵巧手自主叠衣,西湖机器人做到了

全球首次!人形机器人用灵巧手自主叠衣,西湖机器人做到了

全球首次!人形机器人用灵巧手自主叠衣,西湖机器人做到了

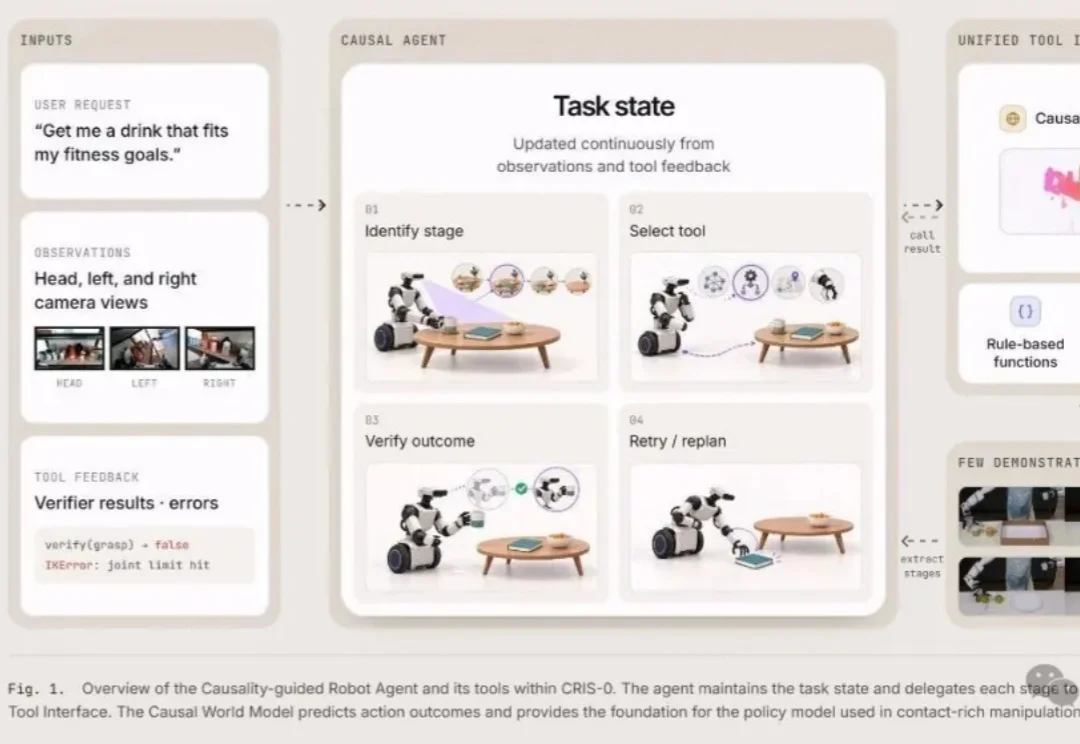
西湖机器人发布通用大脑 WR1,完成全球首次人形机器人灵巧手自主折叠衣物公开演示,并实现从厨房到卧室的跨空间多步骤连续家务作业。
来自主题: AI资讯
9647 点击    2026-10-10 12:30