RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔
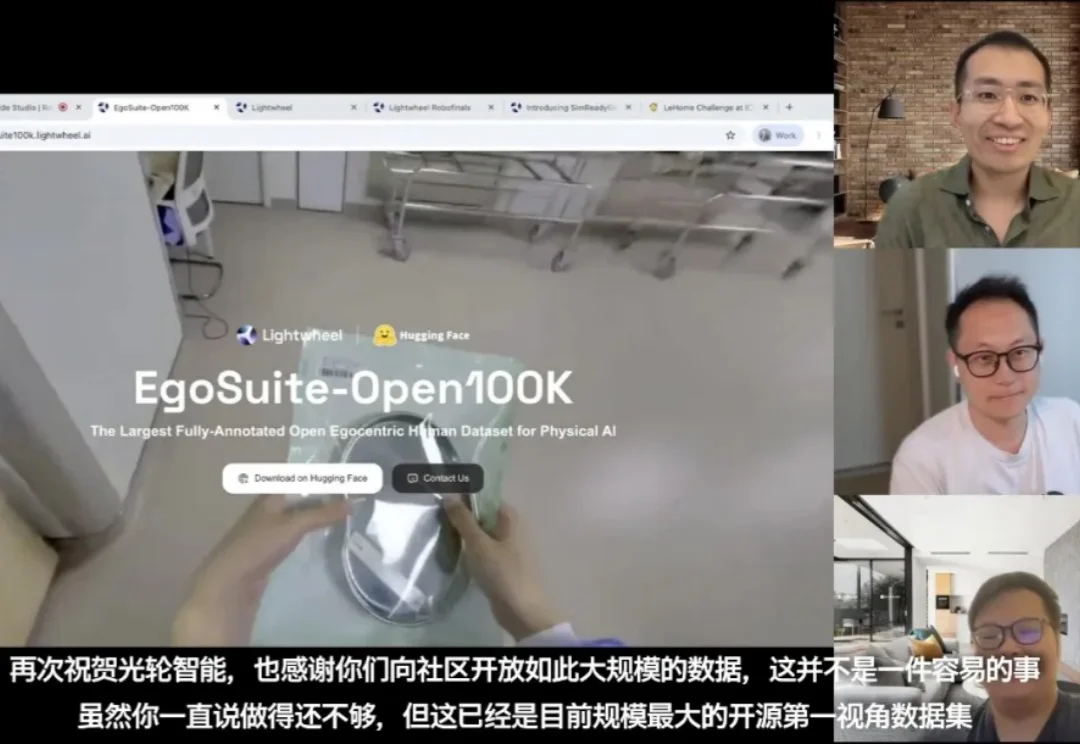
RoboPapers专访光轮智能谢晨:具身Scaling Law的两座金字塔近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
搜索
近日,机器人圈知名播客节目 RoboPapers 更新了一期专访,对象是光轮智能创始人兼 CEO 谢晨博士。这期节目的采访人是 RoboPapers 播客联合主持人 Michael Cho 和新加坡国立大学(NUS)助理教授 Jiafei Duan。后者是 MolmoAct 系列机器人模型的作者,研究方向正是机器人基础模型与可扩展数据采集。
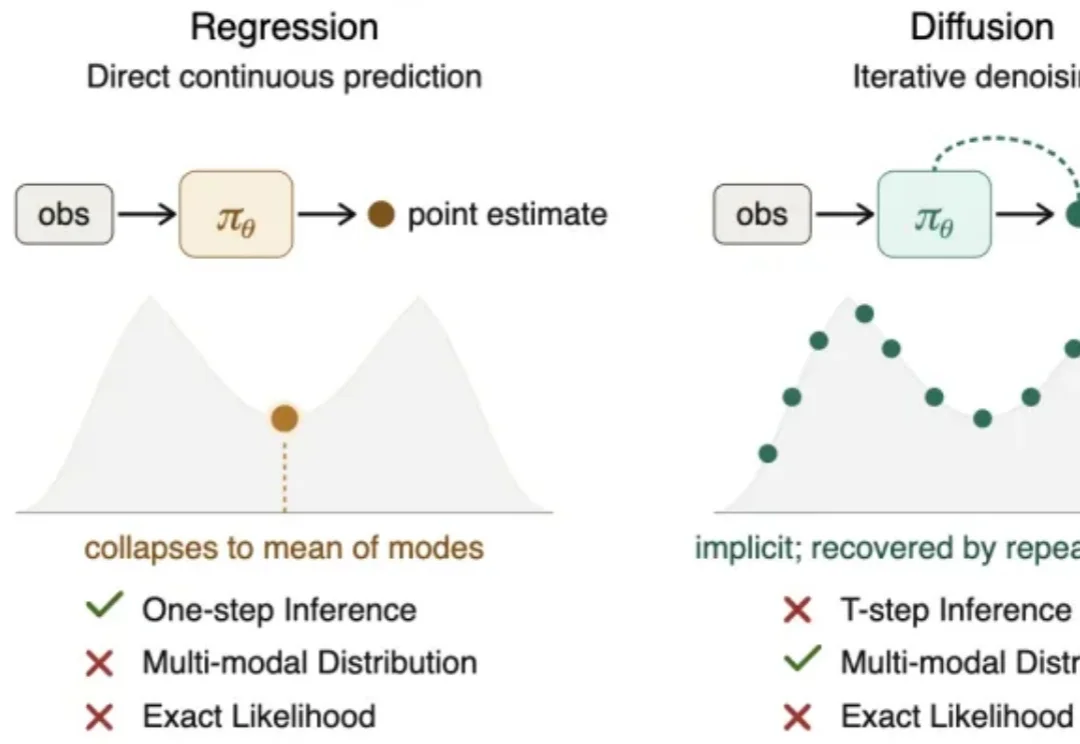
If I Had One Bet on Robot Learning, I’d Bet on Cross-Entropy. 大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law:通过自回归训练,并采用交叉熵(cross-entropy)目标函数预测下一个 token 的概率分布,模型能够建模非常复杂的语义概率分布,并随着数据规模和模型规模的增长持续提升性能。
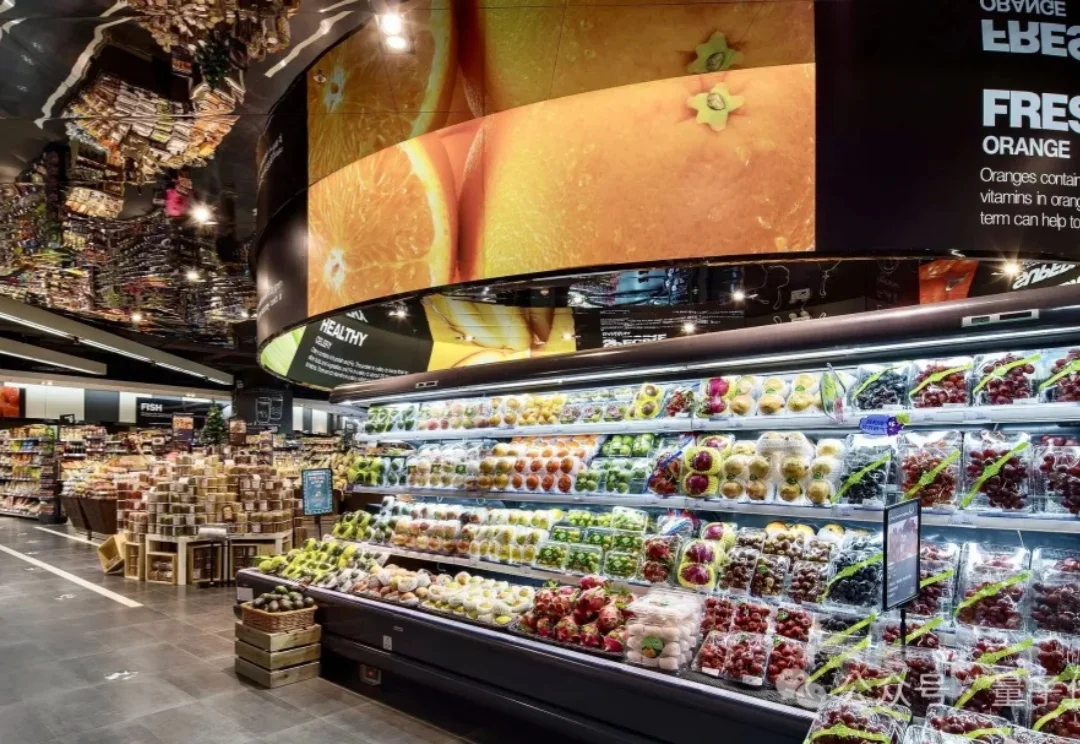
一家正在营业的超市里,一台轮式机器人正沿着货架缓慢移动。
机器人也把「我不是机器人」勾上了。
↑↑↑点击蓝字|关注我们 follow us AING硬迹 两家以虚拟内容见长的头部公司,押注“AI陪伴硬件”。 近日,游戏圈最耐人寻味的信号不是来自某款新游的预告片,而是来自两家公司的招聘页面和商标
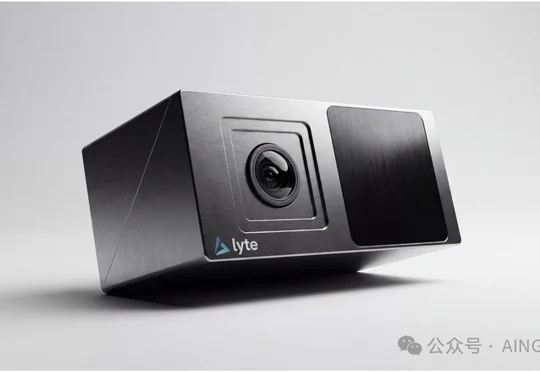
物理AI感知公司Lyte完成1.65亿美元C轮融资,投后估值达16亿美元,由Maverick Silicon领投,该公司由前苹果Face ID工程师创立,核心产品LyteVision™为机器人提供全栈自研感知基础设施。
一项双机器人协作测试中,研究人员故意让其中一台机器人晚了 3 秒。
文章系统梳理了机器人触觉感知的压阻式、压电式、电容式、光学式和磁感应五大技术路线,结合一目科技和亚德诺半导体的研发实践,分析了触觉数据采集面临的三大难题以及T-Rex、TacSL等模型算法的路线之争,指出机器人触觉正处于爆发前夜。
本末科技专注机器人本体研发,其D1模块化机器人可3秒拆合体变形,旗下刑天、TITA等产品已出口全球50多国,凭借61.1%的中国市场份额成为全球轮足机器人出货量最高的厂商。
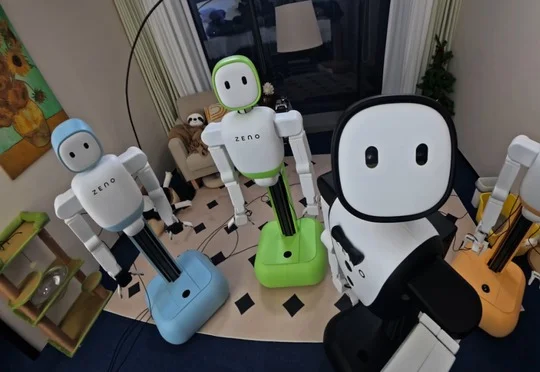
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。