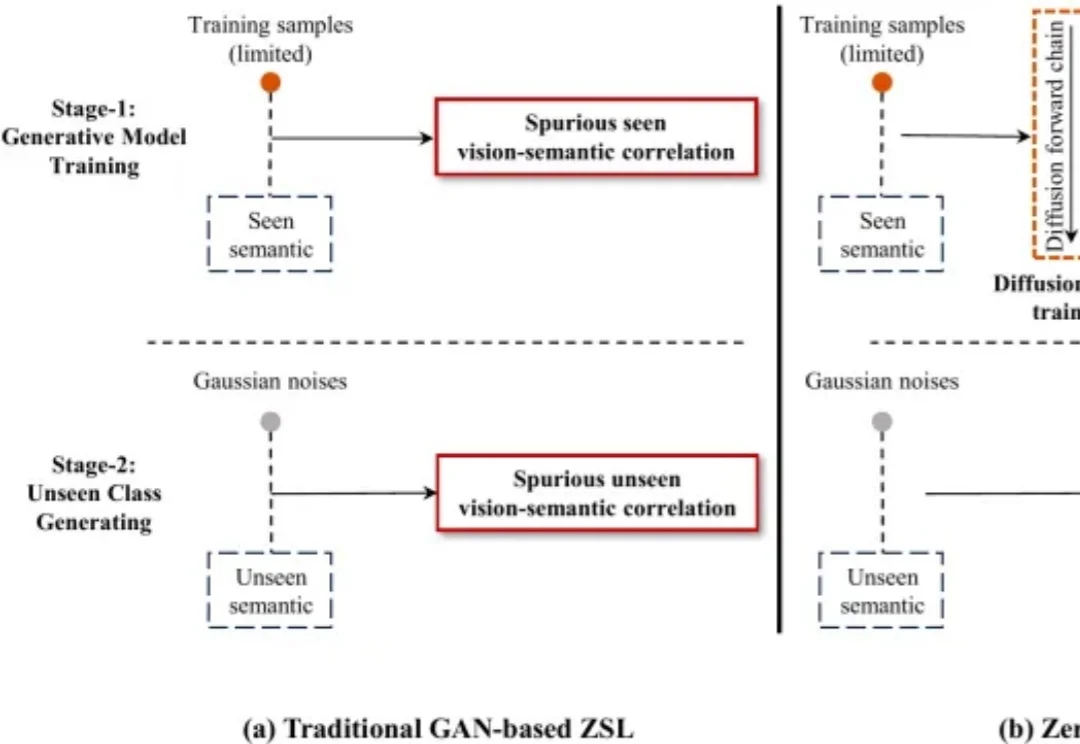
零样本刷新三项基准:ZeroDiff++让AI边考试边学习 | TPAMI'26
零样本刷新三项基准:ZeroDiff++让AI边考试边学习 | TPAMI'26零样本学习的目标,是让模型识别训练时从未出现过的类别。
来自主题: AI技术研报
7842 点击 2026-09-16 10:35

 搜索
零样本学习的目标,是让模型识别训练时从未出现过的类别。
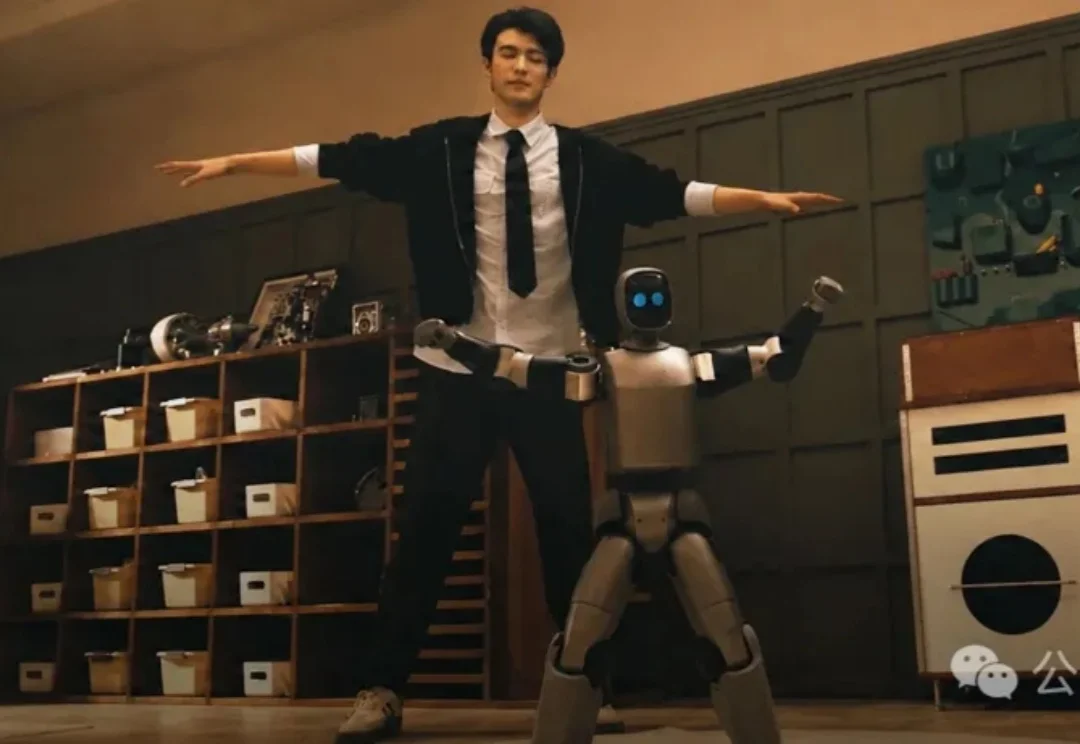
最近,人形机器人运动会可太火了。
DeepSeek-V4-Flash-Vision-Exp多模态模型正式开源,该模型为DeepSeek-V4系列首个实验性多模态模型,基于DeepSeek-V4-Flash架构集成视觉模块,在真实世界软件工程测试DeepSWE中以59.3%反超Opus-4.8登顶,并在零样本视觉推理测试ZeroBench中击败Opus-4.8。

从物理视频生成到运动迁移,再到可控世界建模。

“全球首个具身 Physical AI 开源生态,将如何改写机器人行业格局? ”

数字员工逐渐走进团队。

「Optimus 会是一款史诗级(epic)产品。」
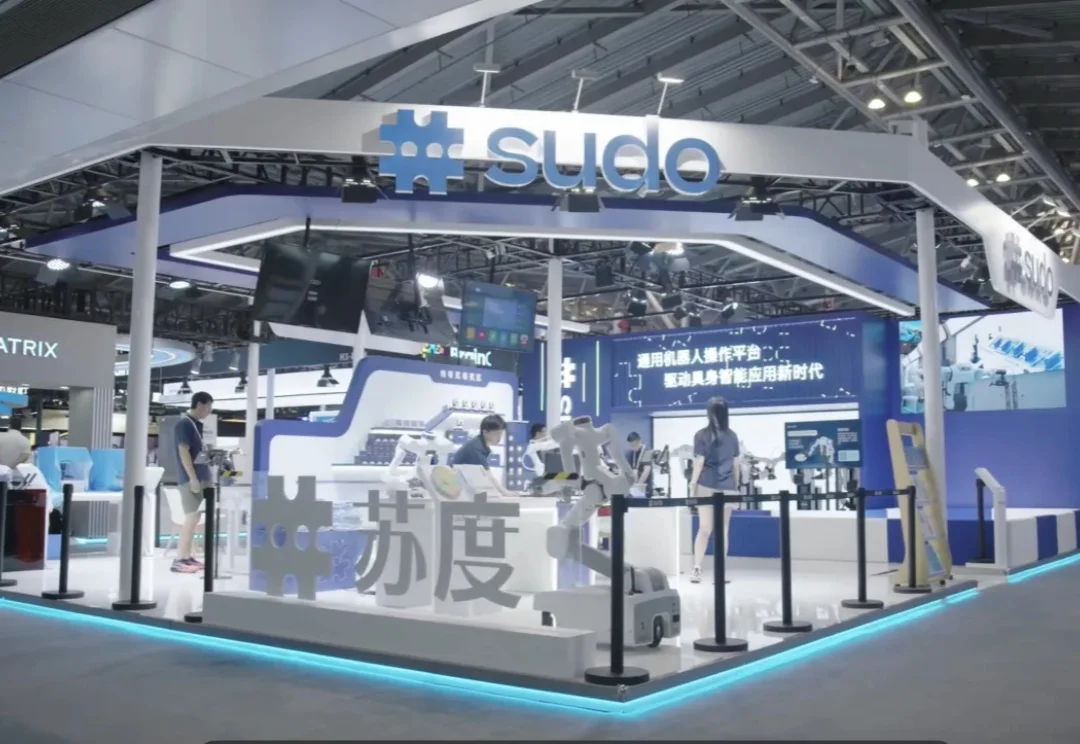
一个月前的CVPR现场,一家中国具身智能公司的展台被围得水泄不通。
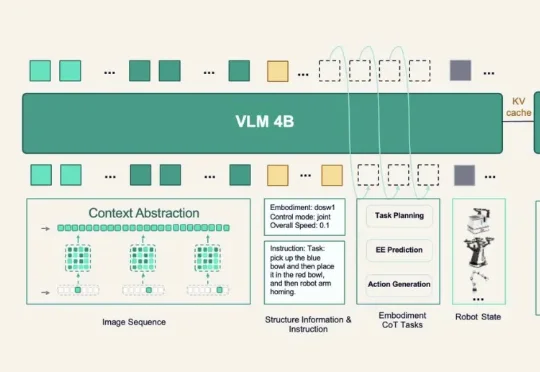
今天的原力灵机开发者大会上,这家公司就把新一代具身基础模型DM0.5端上了桌。 往前,它能接住数据飞轮;往后,它连着开发者平台与真实场景,可以说是后续一切落地动作的底座。
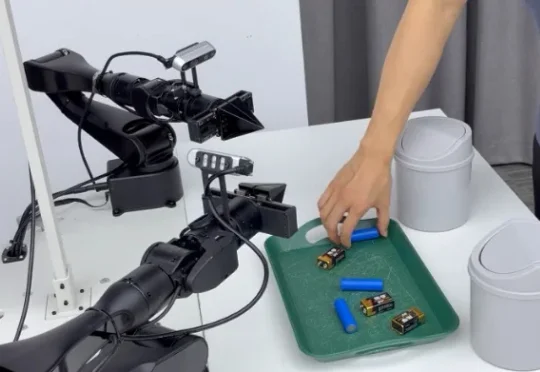
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。