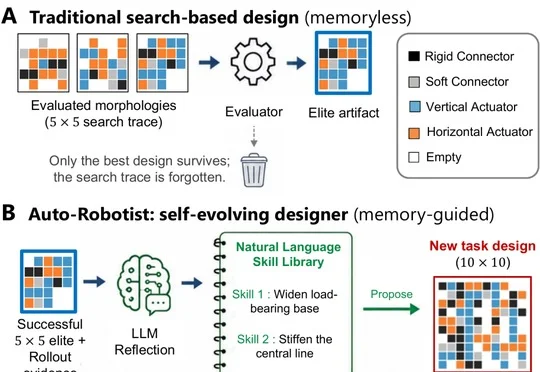
EMNLP'26|AI机器人协同设计智能体:每一次试错都留下经验
EMNLP'26|AI机器人协同设计智能体:每一次试错都留下经验密歇根大学安娜堡分校团队提出并开源AI机器人协同设计智能体Auto-Robotist,相关工作获EMNLP'26主会录用,并在EvoGym七项任务的5×5冷启动实验中以持续更新的技能库复用试错经验,平均最终最优得分高于遗传算法。
来自主题: AI技术研报
8277 点击 2026-11-07 14:46

 搜索
密歇根大学安娜堡分校团队提出并开源AI机器人协同设计智能体Auto-Robotist,相关工作获EMNLP'26主会录用,并在EvoGym七项任务的5×5冷启动实验中以持续更新的技能库复用试错经验,平均最终最优得分高于遗传算法。
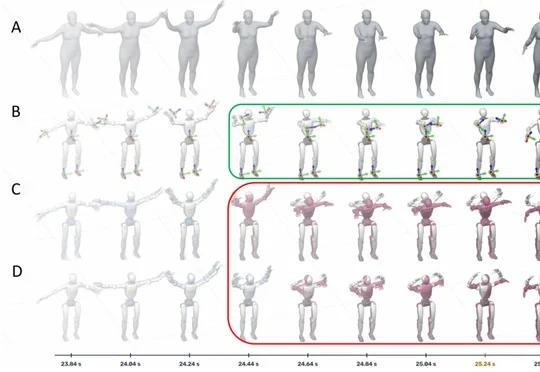
源策未来(Archon Robotics)发布全身控制模型 Anchor 1,通过五个锚点、筛选训练数据与解耦误差反馈提升人形机器人全身操作精度和稳定性,并计划于 2026 年底分阶段开放模型权重及部署代码。
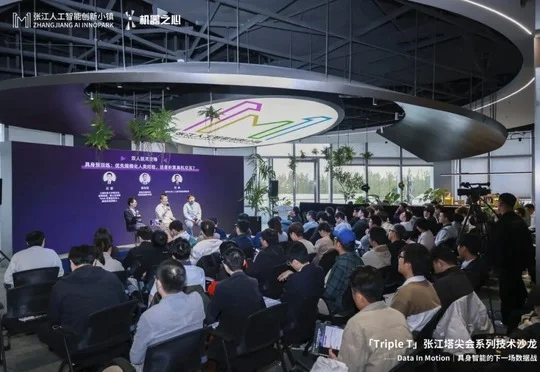
Triple T张江塔尖会技术沙龙聚焦具身智能数据战,嘉宾围绕人类视频、真机交互与仿真数据的选择组合、多模态采集、配方评测及规模化降本展开讨论,强调数据投入应匹配任务与训练阶段并以持续评测验证机器人能力收益。
人形机器人这出大戏,演到今年开始换戏路了。
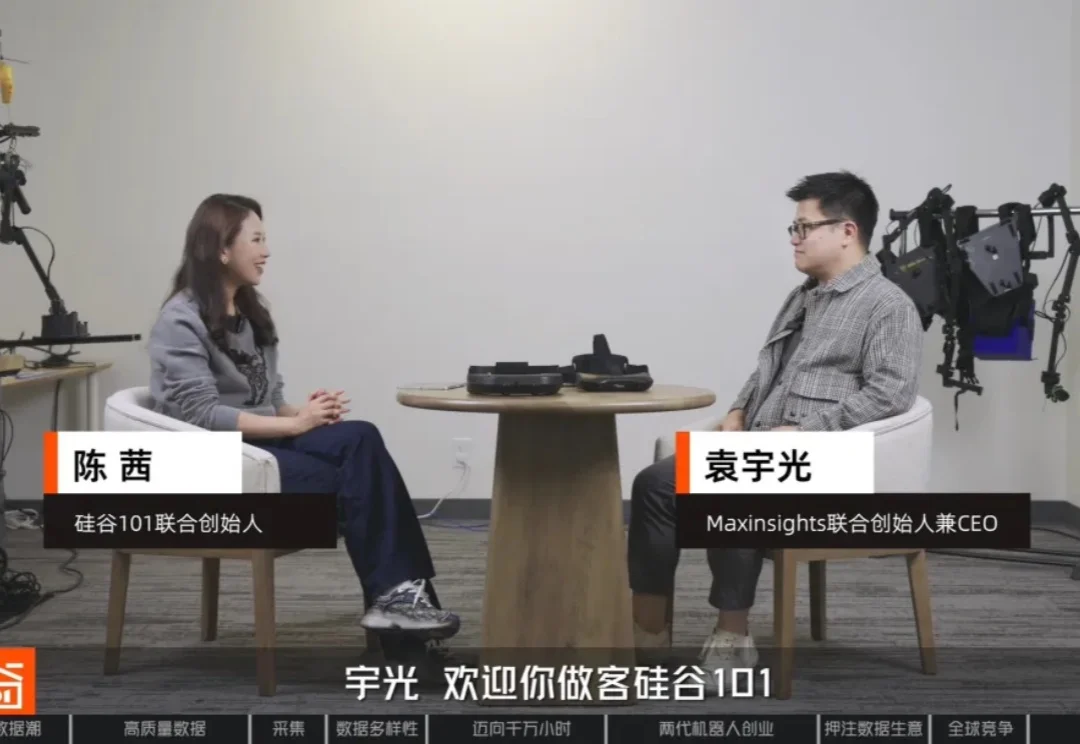
过去两年,在采访机器人公司时,我们听到最多的一句话就是:太缺数据了。
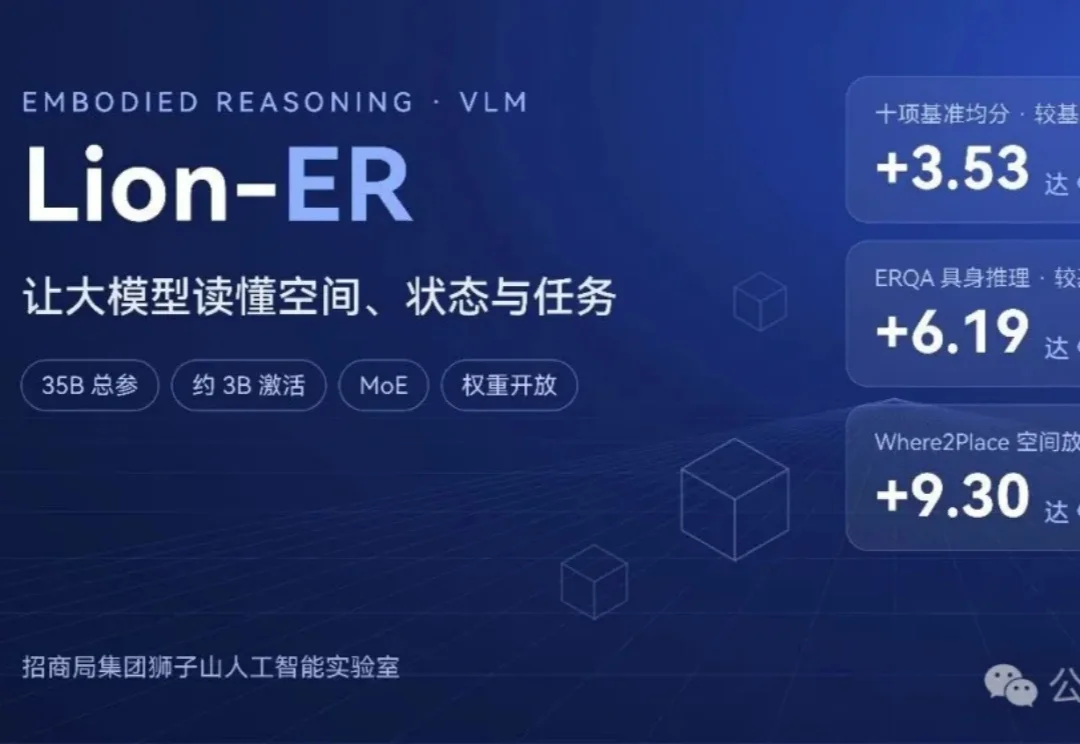
日常生活里人类的直觉判断,放到机器人身上,往往会变成棘手难题。
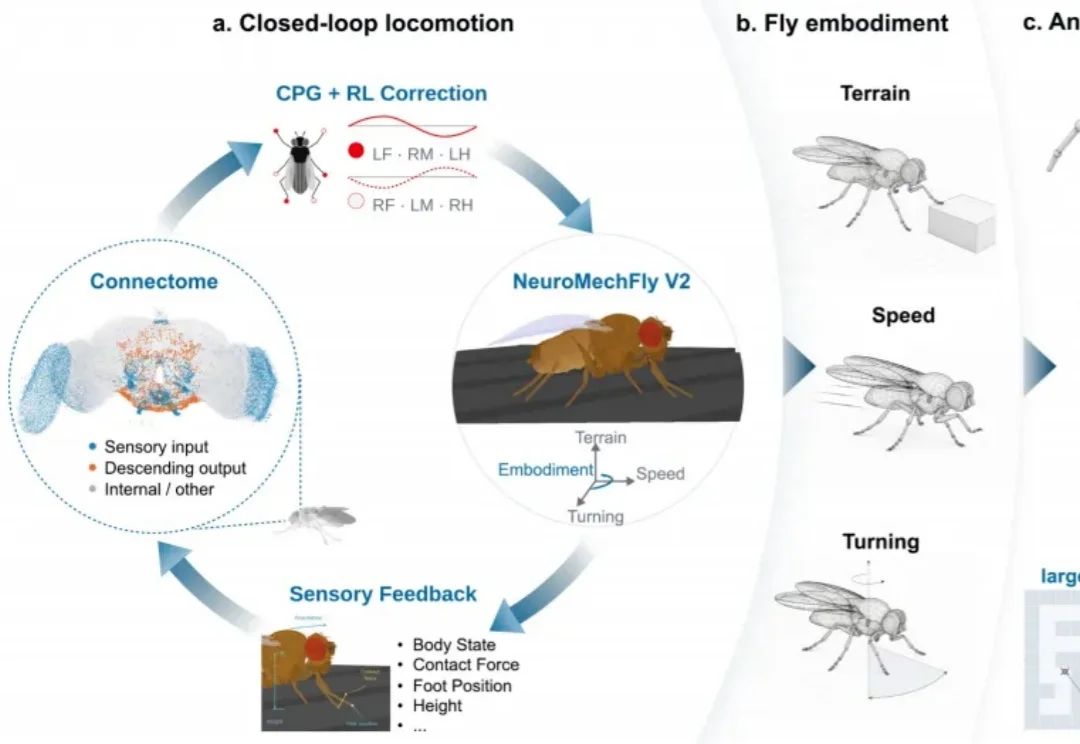
最近,数字果蝇在AI圈火了。
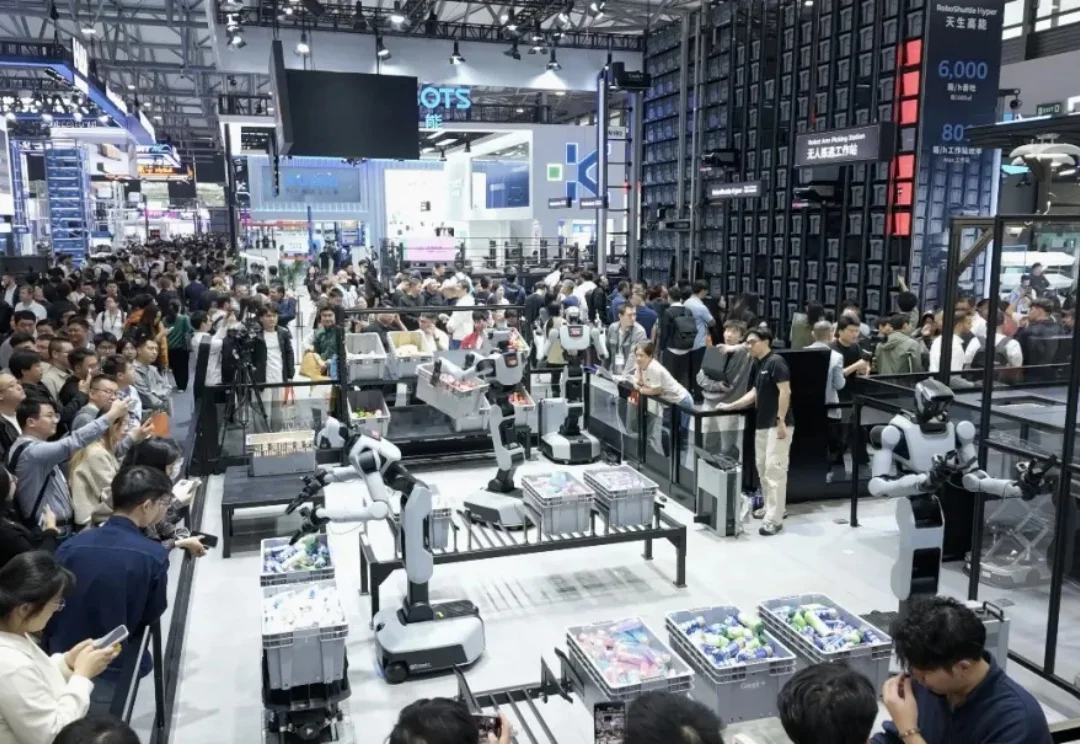
11 月 3 日,上海新国际博览中心,CeMAT 2026 现场人潮涌动,货架之间一台台机器人穿梭其中,展示着对货物的抓取、分拣与转运……
这两天,机器人界「令人心动的offer」,彻底出圈了!
老黄又给具身智能打了一针鸡血。