当Coding Agent开始动态并行,软件开发变得更好了吗?
当Coding Agent开始动态并行,软件开发变得更好了吗?Coding Agent正在进入新的发展阶段。过去,它们主要修复Bug、解决GitHub Issue或实现相对独立的功能,SWE-bench等Benchmark已为此建立了成熟评测范式;如今它们开始承担从完整代码仓库生成、跨语言迁移,到需要持续探索与验证的长周期软件工程项目,任务规模和执行时间不断增长,单个Agent的上下文容量、推理能力和执行效率逐渐成为限制。
搜索
Coding Agent正在进入新的发展阶段。过去,它们主要修复Bug、解决GitHub Issue或实现相对独立的功能,SWE-bench等Benchmark已为此建立了成熟评测范式;如今它们开始承担从完整代码仓库生成、跨语言迁移,到需要持续探索与验证的长周期软件工程项目,任务规模和执行时间不断增长,单个Agent的上下文容量、推理能力和执行效率逐渐成为限制。
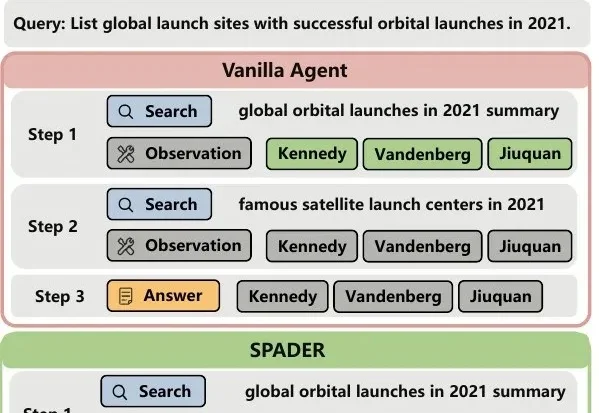
一句话概括:多答案问答要求智能体找全整个答案集合,而不是只搜到一个就停止。现有 RL 方法在此场景下存在两处错位:优势计算停留在轨迹级,信用分配粗糙;F1 奖励对头部与长尾实体一视同仁,智能体缺乏探索长尾的动力。
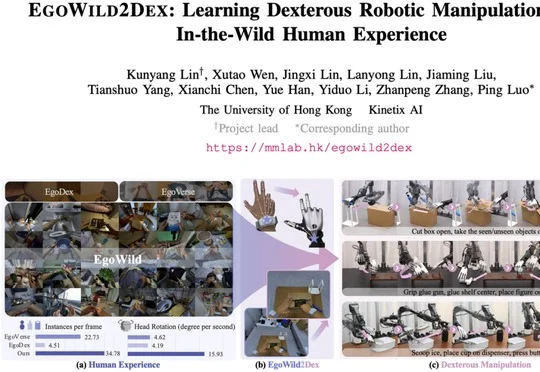
香港大学MMLab团队提出EgoWild2Dex,利用538.9小时真实人类第一视角数据训练机器人,每个下游任务使用不到1小时真机数据微调,拆快递、用热熔胶枪固定摆件和制作冰饮等任务的平均成功率达96.7%。
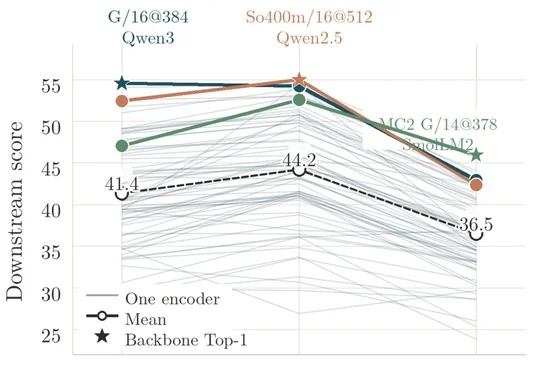
团队提出免训练评测方法RAVEL,通过带稳定项的PCA白化和局部图像块匹配提升视觉编码器评测准确性,在三个LLM上的平均Spearman相关系数达0.85,并开源210个MLLM权重。
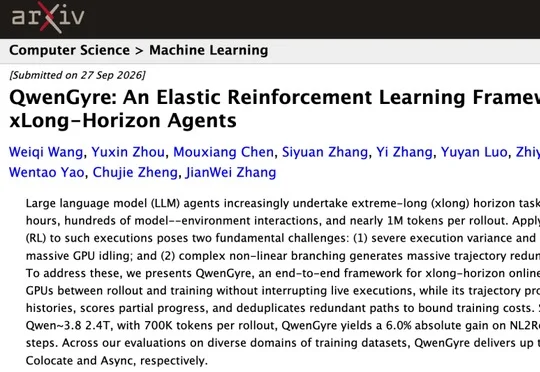
千问披露Agent训练框架QwenGyre,通过弹性调度和轨迹处理,将Qwen 3.8 2.4T的48步强化学习训练耗时从134.55小时降至75.42小时、效率提升78%,并计划优化后开源。
皮克斯最新3D渲染教程采用禾赛科技Kosmo采集的真实场景3DGS数据,禾赛称Kosmo可融合多传感器数据并输出3DGS、mesh和depth,为机器人训练提供物理AI数据终端。
厦门大学ASC Lab团队提出的FlowMAS获NeurIPS 2026录用,通过GFlowNet、好奇心驱动模块和信息引导优化模块自动生成多样且低成本的大模型多智能体工作流拓扑,并在六个基准实验中取得领先成绩。
STILL被NeurIPS 2026正式接收,这一首个内容感知的同层混合注意力架构通过自显著性分数按内容选择token,仅用0.04B训练token即在16K上下文下实现80%显存削减和83%预填充加速。
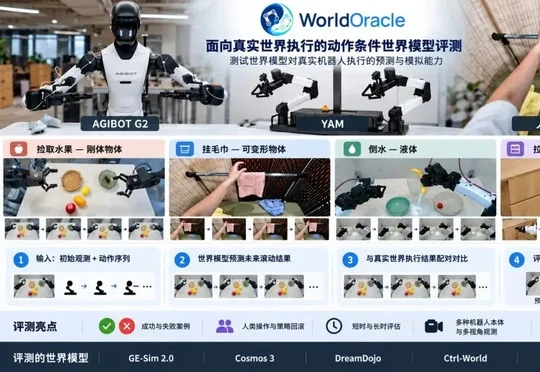
普林斯顿大学、得克萨斯大学奥斯汀分校、多伦多大学、NVIDIA和智元研究人员提出WorldOracle,并于10月16日开放评测平台;七种模型的真实执行对照显示,其机械臂轨迹较准但物体运动易偏离,长序列预测表现也会明显退化。
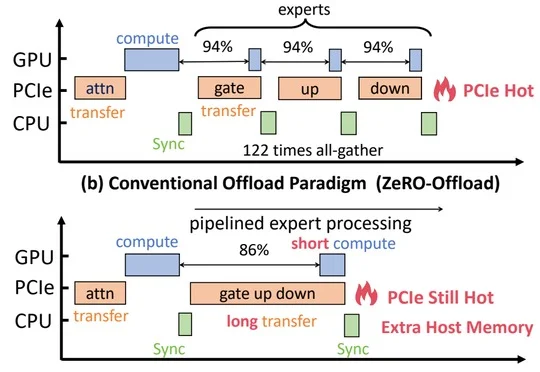
清华大学MADSys实验室与趋境科技主导提出开源KTransformers-FineTune(KT-FT),让CPU直接参与MoE专家计算并优化布局与线程调度,使LoRA微调吞吐达到传统卸载范式的2.5~21.2倍。