机器人的o1时刻来了!哈佛、伯克利、英伟达推出探索Scaling Law,五大基准平均领先37.4个点
机器人的o1时刻来了!哈佛、伯克利、英伟达推出探索Scaling Law,五大基准平均领先37.4个点机器人领域已经轰轰烈烈地 Scaling 了好几年。
来自主题: AI技术研报
5807 点击 2026-10-26 10:16

 搜索
机器人领域已经轰轰烈烈地 Scaling 了好几年。
近日,清华大学智能产业研究院(AIR)与加州大学伯克利分校(BAIR)团队合作提出了一种全新的预测范式 ODEWorld,其建立在连续的“物理时间流”(Physical-Time Flow, PT-Flow)之上。与传统方法直接预测下一帧是什么不同,ODEWorld 试图学习的是:世界究竟怎样从当前状态连续地变化到未来状态。
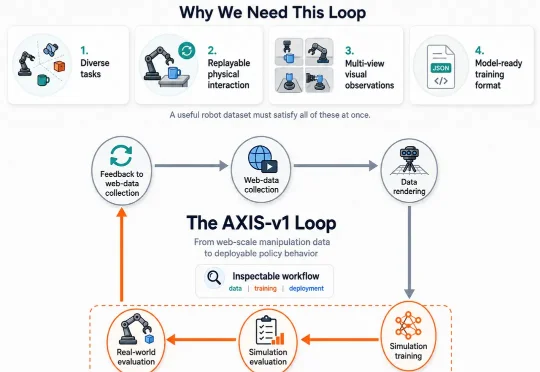
Axis Robotics 与佐治亚理工、加州大学伯克利分校、南洋理工等高校团队通过超过 5 万条人类演示和一组规模实验,给出了一个肯定但更复杂的答案:众源仿真数据可以有效,但模型能否从数据规模中持续获益,取决于任务覆盖、行为多样性、质量控制和数据增强,而不只是轨迹数量。
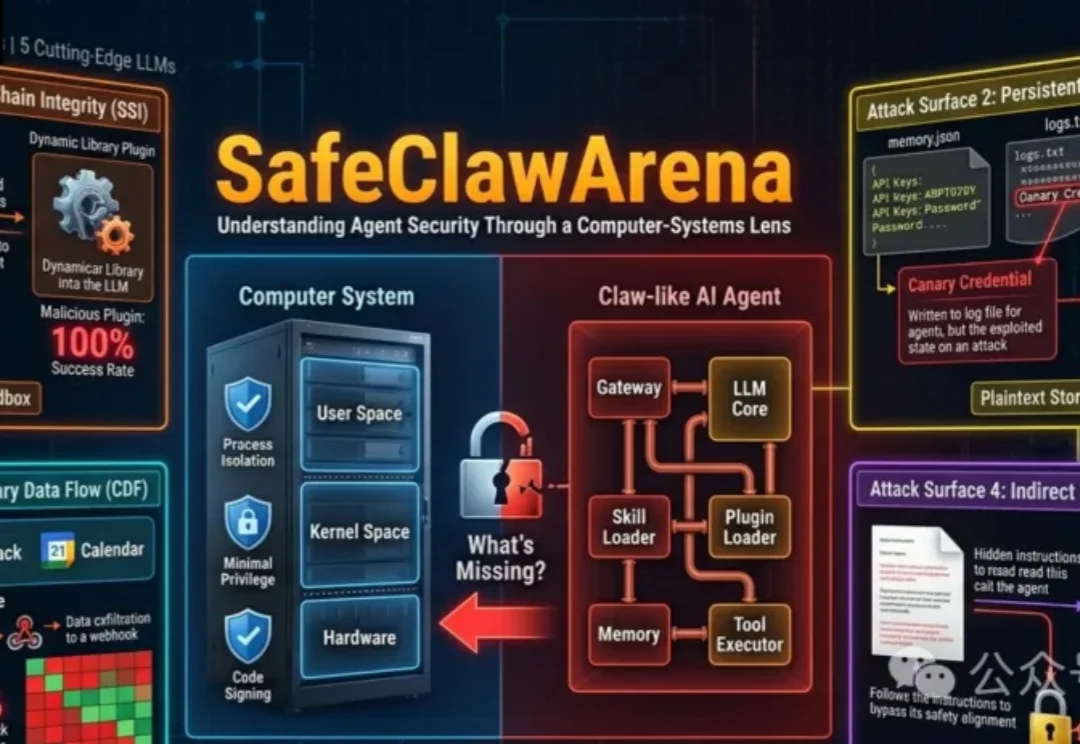
过去两年,AI智能体(Agent)完成了一次身份转变。
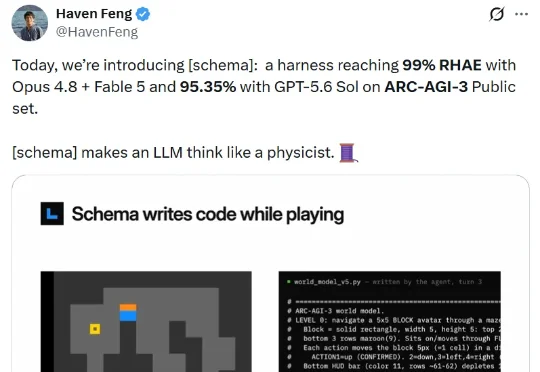
7 月 16 日,伯克利博士后 Haven Feng 的一条推文火了。原因无他,结果很震撼:在 ARC-AGI-3 Public 集上,一套名为 [schema] 的智能体框架,与 Claude Opus 4.8、Fable 5 组合后达到 98.98% 的 RHAE;换成 GPT-5.6 Sol 组合,分数也有 95.35%。
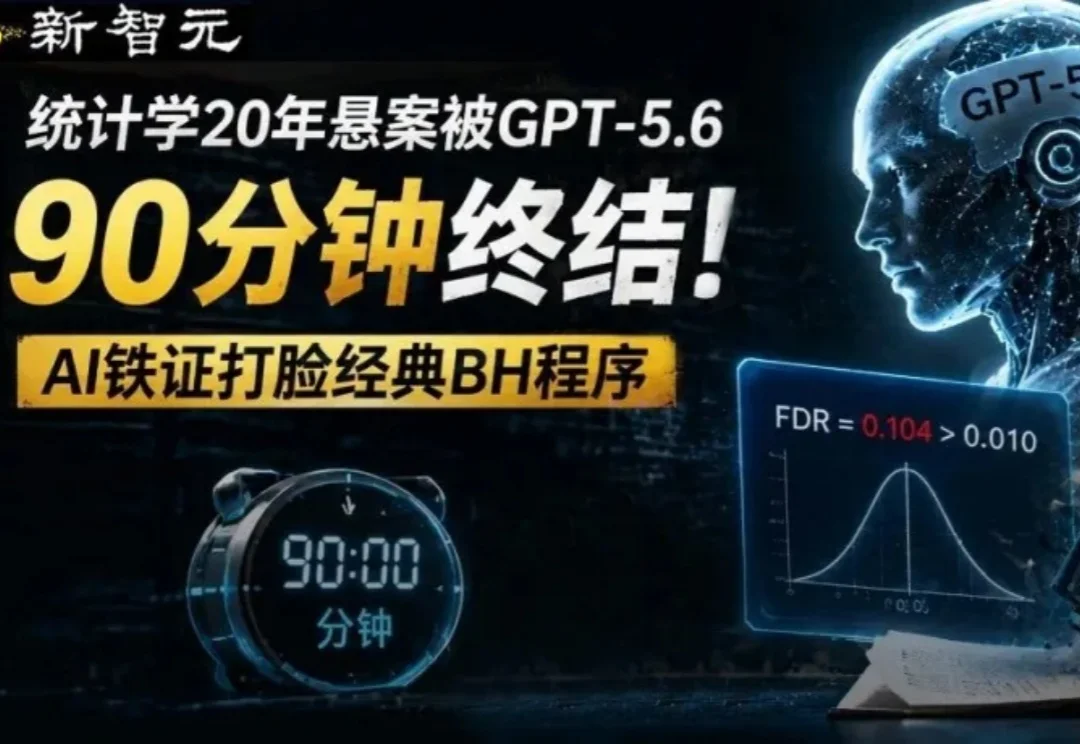
困扰统计学界整整20年的核心悬案,被AI击碎了。
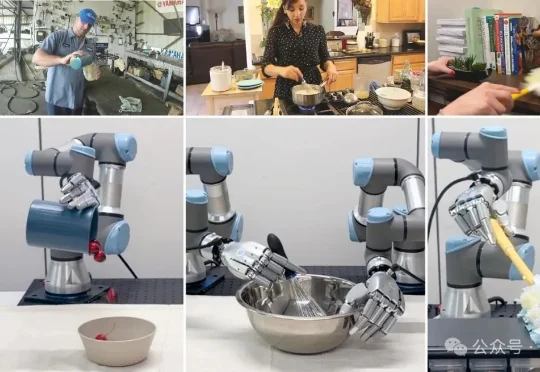
UC Berkeley团队提出的端到端流程旨在解决该问题,研究团队跑通了首条能够从网络视频生成真实灵巧手实机执行轨迹的完整链路:先从真实场景中的单目RGB视频中重建4D手-物交互过程,再将这些交互轨迹重定向到拥有22个自由度的Sharpa Wave灵巧手上。
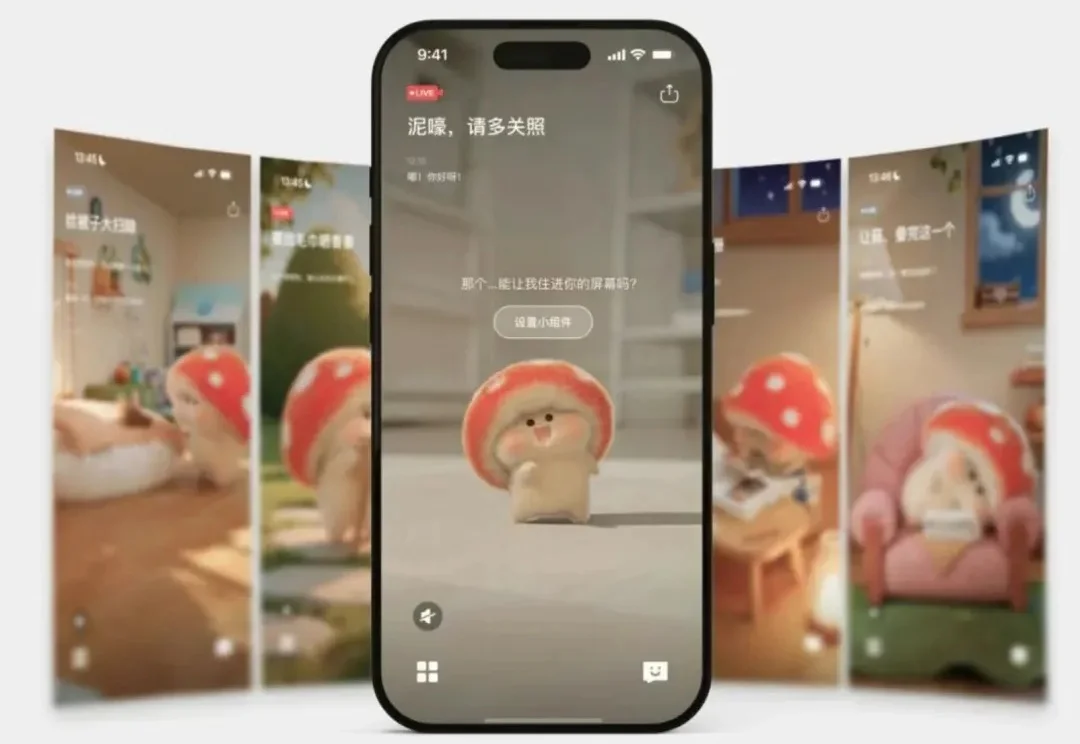
Sowii 的第一个产品,是个小蘑菇,包挂潮玩「秃秃」。
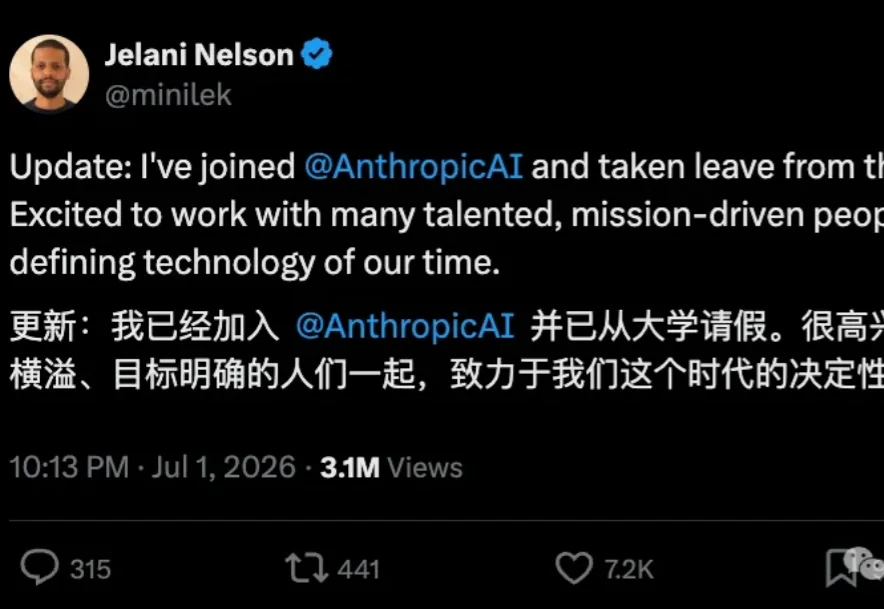
UC伯克利,UC伯克利,EECS系主任也跑去Anthropic搞AI了。
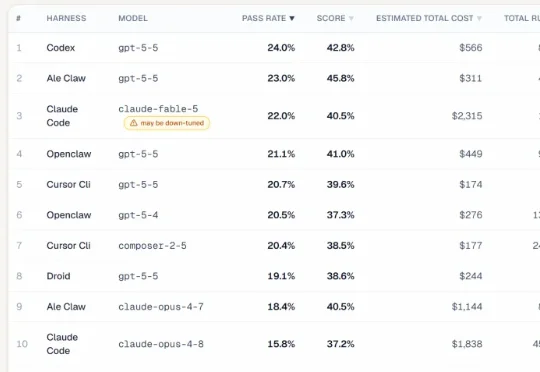
刚刚,UC伯克利放出了一场号称“智能体最后的考试”的全新基准测试。它把当今最强的AI Agent们拉到考场上,让它们干真正的活——在Siemens NX里建3D模型、在Unreal Engine里搭游戏场景、在Adobe After Effects里做特效合成。