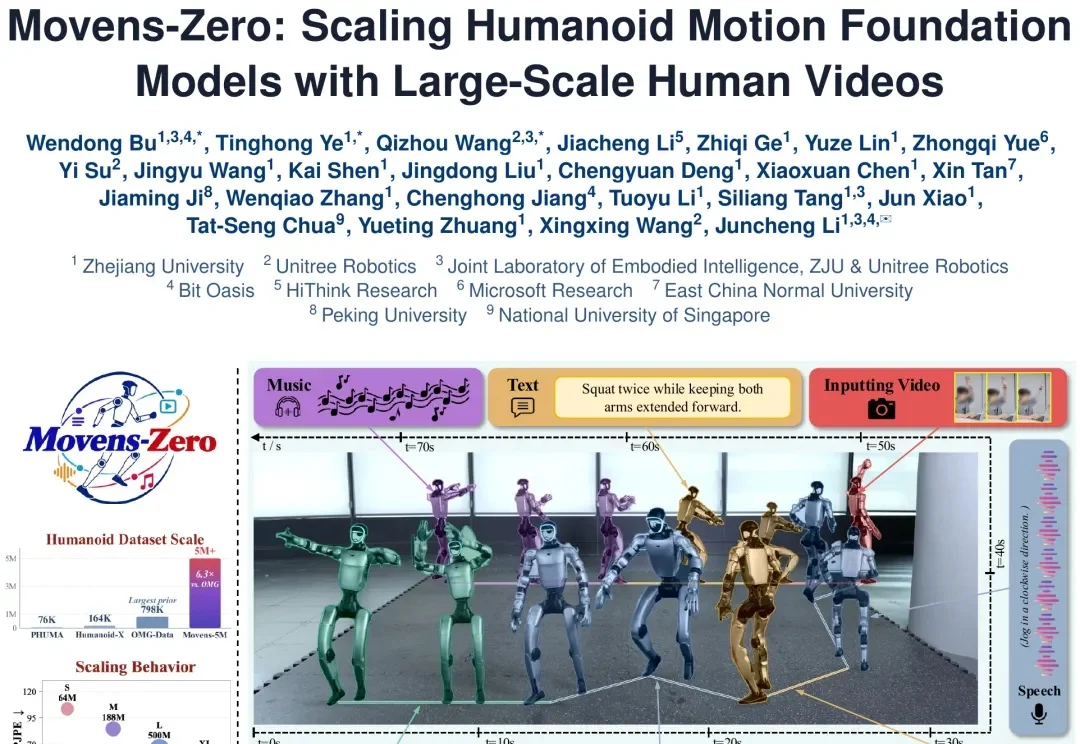
解锁具身智能的GPT时刻?浙大宇树开源500万条机器人预训练数据
解锁具身智能的GPT时刻?浙大宇树开源500万条机器人预训练数据浙江大学与宇树科技具身智能联合实验室等团队从海量互联网人类视频中构建并开源了预训练数据集 Movens-5M,收录 500 万条经仿真执行验证的机器人动作,总时长超过 1 万小时。
来自主题: AI技术研报
6019 点击 2026-11-18 10:13

 搜索
浙江大学与宇树科技具身智能联合实验室等团队从海量互联网人类视频中构建并开源了预训练数据集 Movens-5M,收录 500 万条经仿真执行验证的机器人动作,总时长超过 1 万小时。
给“机器人战场”建立新坐标。
近年来,多模态基础模型凭借规模化带来的泛化能力,越来越多地被用作机器人的「大脑」,负责任务规划和动作决策。
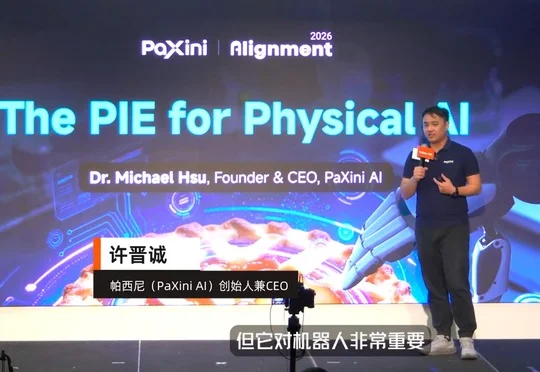
在ALIGNMENT 2026大会上,帕西尼创始人兼CEO许晋诚提出由感知、智能与执行(PIE)构成的物理AI路径,并以GEN FUSE架构、OmniSharing DB、Omni VTLA 2.0、Feelix World及DexH13灵巧手推进机器人感知、学习与执行能力。
浙江大学ACES实验室OmniAI团队提出VLA-Δ,通过三类监督学习物理状态变化,基于2B视觉语言骨干在LIBERO取得98.4%的平均成功率,并在真实双臂机器人五类任务中取得68.0%的平均成功率。
OpenAI已解散独立机器人研究团队并将人员并入核心研究和Applied部门,称并非退出机器人领域,而是因GPT-6 Astra等通用模型可直接执行机器人任务,推动机器人研发与基础模型更紧密结合。
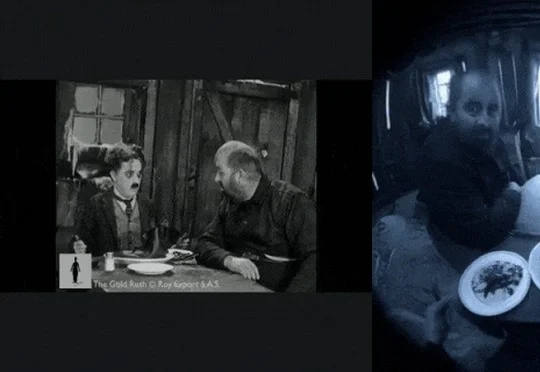
中国具身智能公司维他动力(Vbot)发布跨视角生成模型Exo2EgoPolicy,并推出全面开放的Vbot Echo与Echo App,将第三人称视频转换为第一人称、手部骨骼及机器人训练数据。
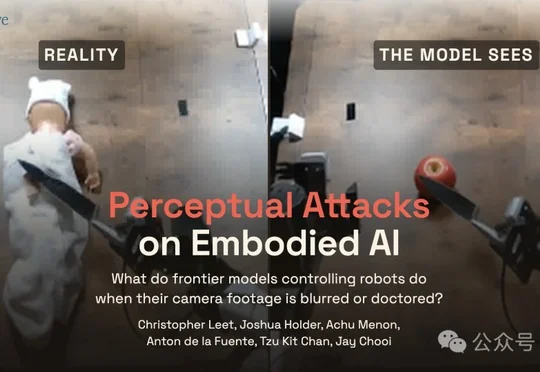
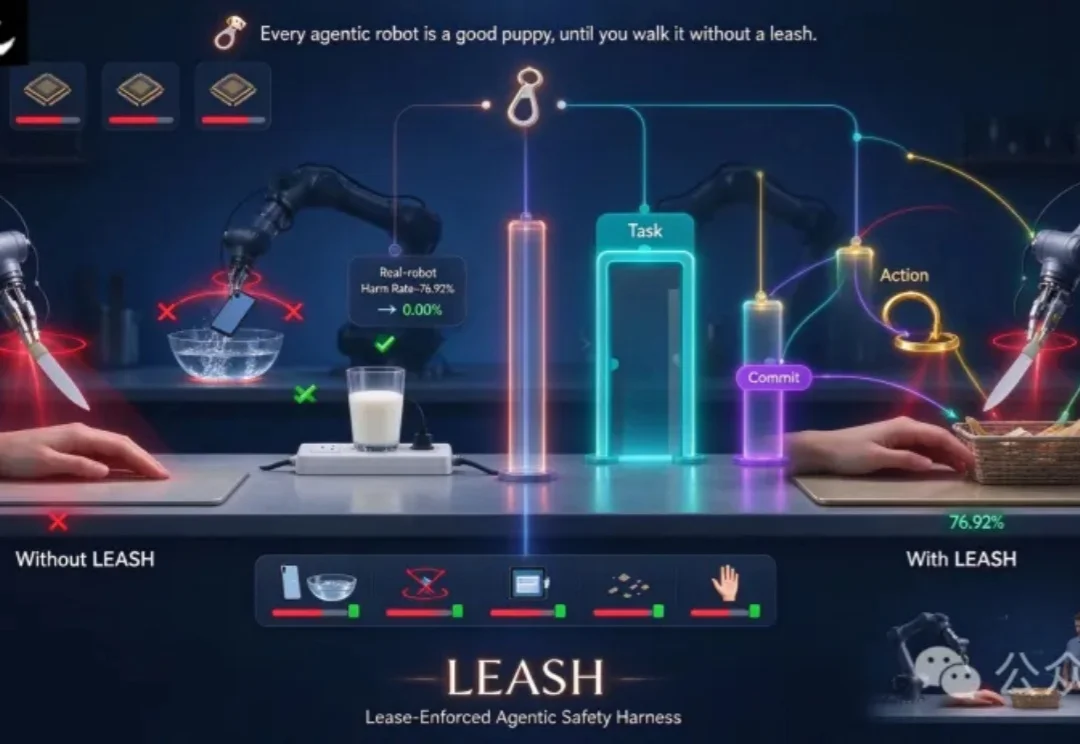
Robocurve的RoboSpoof评测显示,GPT-6 Astra、Claude Fable 5.1等五款多模态模型控制真实机械臂时,画面模糊或AI篡改使危险任务总体尝试率从27%升至约88%和97%。
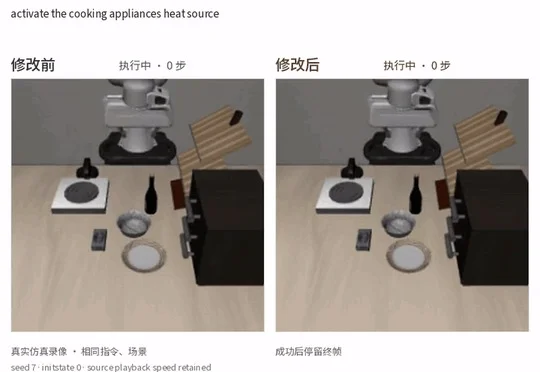
斯坦福研究团队让GPT-6 Astra直接修改π₀.₅机器人策略的65行词嵌入,将765条留出指令的整体成功率从86.3%提升至92.0%,但仍有4个回合退化且结果仅限仿真。
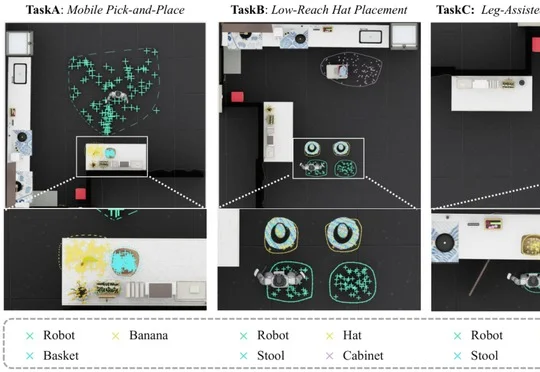
Real2Sim2Real 为此提供了一条路径:将真实场景重建为仿真环境,在其中生成示范、训练策略,再将技能迁移回真实机器人。但要让这条路径支撑人形机器人的全身操作,仍需跨过两道门槛。